
- ความพร้อมใช้งานของชุดข้อมูล
- 2014-10-03T00:00:00Z–2026-10-16T02:43:23Z
- ผู้ผลิตชุดข้อมูล
- สหภาพยุโรป/ESA/Copernicus
- ช่วงการเก็บข้อมูล
- 6 วัน
- แท็ก
คำอธิบาย
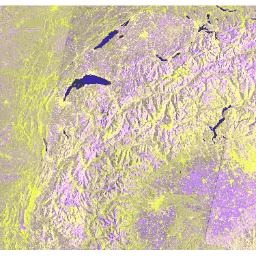
ภารกิจ Sentinel-1 ให้ข้อมูลจากเครื่องมือเรดาร์ชนิดช่องรับคลื่นสังเคราะห์ (SAR) ในย่านความถี่ C-Band แบบโพลาไรเซชันคู่ที่ความถี่ 5.405 GHz (ย่านความถี่ C-Band) คอลเล็กชันนี้ประกอบด้วยภาพ Ground Range Detected (GRD) ของ S1 ซึ่งประมวลผลโดยใช้ Sentinel-1 Toolbox เพื่อสร้างผลิตภัณฑ์ที่ปรับเทียบและปรับแก้เชิงออร์โทแล้ว คอลเล็กชันจะอัปเดตทุกวัน ระบบจะนำเข้าเนื้อหาใหม่ภายใน 2 วันหลังจากที่พร้อมใช้งาน
คอลเล็กชันนี้มีฉาก GRD ทั้งหมด แต่ละฉากมีความละเอียด 1 ใน 3 ระดับ (10, 25 หรือ 40 เมตร) การรวมย่านความถี่ 4 แบบ (สอดคล้องกับโพลาไรเซชันของฉาก) และโหมดเครื่องมือ 3 โหมด การใช้คอลเล็กชันในบริบทโมเสกอาจต้องมีการกรองลงไปที่ชุดแบนด์และพารามิเตอร์ที่เป็นเนื้อเดียวกัน ดูรายละเอียดการใช้คอลเล็กชันและการประมวลผลล่วงหน้าได้ที่บทความนี้ แต่ละฉากจะมีแถบโพลาไรเซชัน 1 หรือ 2 แถบจากทั้งหมด 4 แถบที่เป็นไปได้ ทั้งนี้ขึ้นอยู่กับการตั้งค่าโพลาไรเซชันของเครื่องมือ ชุดค่าผสมที่เป็นไปได้ ได้แก่ ย่านความถี่เดียว VV, ย่านความถี่เดียว HH, ย่านความถี่คู่ VV+VH และย่านความถี่คู่ HH+HV
- VV: โพลาไรเซชันร่วมเดี่ยว, ส่งแนวตั้ง/รับแนวตั้ง
- HH: โพลาไรเซชันร่วมเดี่ยว, การส่งแนวนอน/การรับแนวนอน
- VV + VH: การโพลาไรเซชันแบบไขว้ 2 ย่านความถี่, การส่งแนวตั้ง/การรับแนวนอน
- HH + HV: โพลาไรเซชันแบบไขว้ 2 ย่านความถี่, การส่งแนวนอน/การรับแนวตั้ง
แต่ละฉากยังมีแถบ "มุม" เพิ่มเติมซึ่งมีมุมตกกระทบโดยประมาณจากทรงรีเป็นองศาในทุกจุด แบนด์นี้สร้างขึ้นโดยการประมาณค่าในช่วงพร็อพเพอร์ตี้ "incidenceAngle" ของช่องตารางกริด "geolocationGridPoint" ที่ให้มาพร้อมกับเนื้อหาแต่ละรายการ
แต่ละฉากได้รับการประมวลผลล่วงหน้าด้วย Sentinel-1 Toolbox โดยใช้ขั้นตอนต่อไปนี้
- การนำสัญญาณรบกวนความร้อนออก
- การปรับเทียบการแผ่รังสี
- การแก้ไขภูมิประเทศโดยใช้ SRTM 30 หรือ ASTER DEM สำหรับพื้นที่ที่มีละติจูดมากกว่า 60 องศา ซึ่งไม่มี SRTM ค่าที่แก้ไขตามภูมิประเทศขั้นสุดท้ายจะแปลงเป็นเดซิเบลผ่านการปรับสเกลบันทึก (10*log10(x))
ดูข้อมูลเพิ่มเติมเกี่ยวกับขั้นตอนการประมวลผลล่วงหน้าเหล่านี้ได้ที่บทความเกี่ยวกับการประมวลผลล่วงหน้าของ Sentinel-1 ดูคำแนะนำเพิ่มเติมเกี่ยวกับการทำงานกับภาพ Sentinel-1 ได้ที่บทแนะนำของ Guido Lemoine เกี่ยวกับพื้นฐาน SAR และบทแนะนำของ Mort Canty เกี่ยวกับการตรวจจับการเปลี่ยนแปลง SAR
ระบบจะคำนวณคอลเล็กชันนี้แบบเรียลไทม์ หากต้องการใช้คอลเล็กชันที่สำคัญซึ่งมีค่ากำลังดิบ (ซึ่งอัปเดตได้เร็วกว่า) โปรดดู COPERNICUS/S1_GRD_FLOAT
สำหรับผู้ที่สนใจทำการประมวลผลด้วยตนเอง ฉาก S1 GRD ที่ยังไม่ได้ประมวลผลซึ่งดาวน์โหลดจาก ESA จะอยู่ใน gs://earth-engine-public-requester-pays/sentinel1/GRD พร้อมกับไฟล์วงโคจรที่เกี่ยวข้อง (ที่ได้รับการแก้ไขและแม่นยำ) ใน gs://earth-engine-public-requester-pays/sentinel1/AUX
นอกจากนี้ ข้อมูลที่ยังไม่ได้ประมวลผลจะได้รับการจัดทำดัชนีในตาราง BigQuery earth-engine-public-data.geo_index.sentinel1_index ด้วย แต่ละแถวในตารางประกอบด้วยข้อมูลเกี่ยวกับผลิตภัณฑ์ S1 GRD 1 รายการ ซึ่งรวมถึงตัวระบุผลิตภัณฑ์ ตัวระบุการรับข้อมูล เวลาที่ได้มา ขอบเขตละติจูด-ลองจิจูด และเส้นทางไปยังข้อมูลของผลิตภัณฑ์ใน gs://earth-engine-public-requester-pays/sentinel1/GRD
ย่านความถี่
ย่านความถี่
ขนาดพิกเซล: แตกต่างกันไป
| ชื่อ | หน่วย | ต่ำสุด | สูงสุด | ขนาดพิกเซล | คำอธิบาย |
|---|---|---|---|---|---|
HH |
dB | -50* | 1* | 10 เมตร | โพลาไรเซชันร่วมเดี่ยว, การส่งแนวนอน/การรับแนวนอน |
HV |
dB | -50* | 1* | 10 เมตร | การโพลาไรเซชันแบบไขว้แบบ 2 ย่านความถี่, การส่งสัญญาณแนวนอน/การรับสัญญาณแนวตั้ง |
VV |
dB | -50* | 1* | 10 เมตร | โพลาไรเซชันร่วมเดี่ยว, การส่งแนวตั้ง/การรับแนวตั้ง |
VH |
dB | -50* | 1* | 10 เมตร | การโพลาไรเซชันแบบไขว้แบบ 2 ย่านความถี่, การส่งแนวตั้ง/การรับแนวนอน |
angle |
องศา | 0* | 90* | 20,000 เมตร | มุมตกกระทบโดยประมาณจากทรงรี |
พร็อพเพอร์ตี้รูปภาพ
พร็อพเพอร์ตี้รูปภาพ
| ชื่อ | ประเภท | คำอธิบาย |
|---|---|---|
| GRD_Post_Processing_facility_country | STRING | ชื่อประเทศที่สถานประกอบการตั้งอยู่ องค์ประกอบนี้สามารถกำหนดค่าได้ภายใน IPF |
| GRD_Post_Processing_facility_name | STRING | ชื่อสถานที่ที่ดำเนินการขั้นตอนการประมวลผล องค์ประกอบนี้สามารถกำหนดค่าได้ภายใน IPF |
| GRD_Post_Processing_facility_organisation | STRING | ชื่อองค์กรที่รับผิดชอบสถานที่ดังกล่าว องค์ประกอบนี้สามารถกำหนดค่าได้ภายใน IPF |
| GRD_Post_Processing_facility_site | STRING | สถานที่ตั้งทางภูมิศาสตร์ของสถานที่ องค์ประกอบนี้กำหนดค่าได้ภายใน IPF |
| GRD_Post_Processing_software_name | STRING | ชื่อของซอฟต์แวร์ |
| GRD_Post_Processing_software_version | STRING | การระบุเวอร์ชันของซอฟต์แวร์ |
| GRD_Post_Processing_start | DOUBLE | เวลาเริ่มต้นการประมวลผล |
| GRD_Post_Processing_stop | DOUBLE | เวลาที่หยุดการประมวลผล |
| SLC_Processing_facility_country | STRING | ชื่อประเทศที่สถานประกอบการตั้งอยู่ องค์ประกอบนี้สามารถกำหนดค่าได้ภายใน IPF |
| SLC_Processing_facility_name | STRING | ชื่อสถานที่ที่ดำเนินการขั้นตอนการประมวลผล องค์ประกอบนี้สามารถกำหนดค่าได้ภายใน IPF |
| SLC_Processing_facility_organisation | STRING | ชื่อองค์กรที่รับผิดชอบสถานที่ดังกล่าว องค์ประกอบนี้สามารถกำหนดค่าได้ภายใน IPF |
| SLC_Processing_facility_site | STRING | สถานที่ตั้งทางภูมิศาสตร์ของสถานที่ องค์ประกอบนี้สามารถกำหนดค่าได้ภายใน IPF |
| SLC_Processing_software_name | STRING | ชื่อของซอฟต์แวร์ |
| SLC_Processing_software_version | STRING | การระบุเวอร์ชันของซอฟต์แวร์ |
| SLC_Processing_start | DOUBLE | เวลาเริ่มต้นการประมวลผล |
| SLC_Processing_stop | DOUBLE | เวลาที่หยุดการประมวลผล |
| S1TBX_Calibration_Operator_version | STRING | เวอร์ชันเครื่องมือการปรับเทียบ Sentinel-1 Toolbox |
| S1TBX_SAR_Processing_version | STRING | เวอร์ชันเครื่องมือประมวลผล SAR ของ Sentinel-1 Toolbox |
| SNAP_Graph_Processing_Framework_GPF_version | STRING | เวอร์ชัน Sentinel Application Platform (SNAP) |
| startTimeANX | DOUBLE | เวลาเริ่มต้นการตรวจจับของข้อมูลอินพุตที่สัมพันธ์กับการข้ามโหนดขาขึ้น นี่คือจำนวนเวลาที่ผ่านไปนับตั้งแต่การข้ามโหนดขึ้นของวงโคจร [มิลลิวินาที] |
| stopTimeANX | DOUBLE | เวลาหยุดการตรวจจับของข้อมูลอินพุตที่เกี่ยวข้องกับการข้ามโหนดขาขึ้น นี่คือจำนวนเวลาที่ผ่านไปนับตั้งแต่การข้ามโหนดขึ้นของวงโคจร [มิลลิวินาที] |
| nssdcIdentifier | STRING | ระบุภารกิจแบบไม่ซ้ำตามมาตรฐานที่กำหนดโดย World Data Center for Satellite Information (WDC-SI) ซึ่งดูได้ที่นี่ |
| familyName | STRING | ชื่อเต็มของภารกิจ เช่น "SENTINEL-1" |
| platform_number | STRING | ตัวระบุที่เป็นตัวอักษรและตัวเลขคละกันของแพลตฟอร์มภายในภารกิจ |
| platformHeading | DOUBLE | ทิศทางของแพลตฟอร์มเทียบกับทิศเหนือ (องศา) |
| วัดคุม | STRING | ข้อมูลที่เกี่ยวข้องกับเครื่องมือบนแพลตฟอร์มที่เก็บข้อมูล |
| instrumentMode | STRING | IW (Interferometric Wide Swath), SM (Strip Map) หรือ EW (Extra Wide Swath) ดูรายละเอียดสินค้า |
| instrumentSwath | STRING | รายการแถบที่อยู่ในผลิตภัณฑ์ ผลิตภัณฑ์ส่วนใหญ่จะมีแถบข้อมูลเพียงแถบเดียว ยกเว้นผลิตภัณฑ์ TOPS SLC ซึ่งมีแถบข้อมูล 3 หรือ 5 แถบ |
| orbitNumber_start | DOUBLE | หมายเลขวงโคจรสัมบูรณ์ของเส้นที่เก่าที่สุดภายในข้อมูลรูปภาพ |
| orbitNumber_stop | DOUBLE | หมายเลขวงโคจรสัมบูรณ์ของเส้นล่าสุดภายในข้อมูลรูปภาพ |
| relativeOrbitNumber_start | DOUBLE | หมายเลขวงโคจรสัมพัทธ์ของเส้นที่เก่าที่สุดภายในข้อมูลรูปภาพ |
| relativeOrbitNumber_stop | DOUBLE | หมายเลขวงโคจรสัมพัทธ์ของเส้นล่าสุดภายในข้อมูลรูปภาพ |
| cycleNumber | DOUBLE | หมายเลขลำดับสัมบูรณ์ของรอบภารกิจที่ใช้ข้อมูลรูปภาพที่เก่าที่สุด |
| phaseIdentifier | DOUBLE | รหัสของระยะภารกิจที่ใช้ข้อมูลรูปภาพที่เก่าที่สุด |
| orbitProperties_pass | STRING | ทิศทางของวงโคจร ("ASCENDING" หรือ "DESCENDING") สำหรับข้อมูลรูปภาพที่เก่าที่สุดในผลิตภัณฑ์ (จุดเริ่มต้นของผลิตภัณฑ์) |
| orbitProperties_ascendingNodeTime | DOUBLE | เวลา UTC ของจุดตัดขึ้นของวงโคจร องค์ประกอบนี้มีอยู่ในผลิตภัณฑ์ทั้งหมด ยกเว้นผลิตภัณฑ์ ASAR L2 OCN ซึ่งสร้างขึ้นจากอินพุต ASAR L1 |
| ความละเอียด | STRING | H สำหรับสูง หรือ M สำหรับปานกลาง |
| resolution_meters | DOUBLE | ความละเอียดในหน่วยเมตร |
| instrumentConfigurationID | DOUBLE | รหัสการกำหนดค่าเครื่องมือ (รหัสฐานข้อมูลเรดาร์) สำหรับข้อมูลนี้ |
| missionDataTakeID | DOUBLE | รหัสที่ไม่ซ้ำกันของ Datatake ภายในภารกิจ |
| transmitterReceiverPolarisation | STRING_LIST | โพลาไรเซชันการส่ง/รับสำหรับข้อมูล มี 1 องค์ประกอบสำหรับการรวม Tx/Rx แต่ละรายการ ได้แก่ ['VV'], ['HH'], ['VV', 'VH'] หรือ ['HH', 'HV'] |
| productClass | STRING | คลาสผลิตภัณฑ์เอาต์พุต "A" สำหรับคำอธิบายประกอบ หรือ "S" สำหรับมาตรฐาน |
| productClassDescription | STRING | คำอธิบายแบบข้อความของคลาสผลิตภัณฑ์เอาต์พุต |
| productComposition | STRING | ประเภทองค์ประกอบของผลิตภัณฑ์นี้ ได้แก่ "Individual", "Slice" หรือ "Assembled" |
| productType | STRING | ประเภทสินค้า (ระดับการแก้ไข) ของผลิตภัณฑ์นี้ |
| productTimelinessCategory | STRING | อธิบายความทันท่วงทีที่จำเป็นในการประมวลผล ข้อใดข้อหนึ่ง: NRT-10m, NRT-1h, NRT-3h, Fast-24h, Off-line หรือ Reprocessing |
| sliceProductFlag | STRING | เป็นจริงหากเป็นส่วนหนึ่งของผลิตภัณฑ์ขนาดใหญ่ หรือเป็นเท็จหากเป็นผลิตภัณฑ์ที่สมบูรณ์ |
| segmentStartTime | DOUBLE | เวลาเริ่มต้นการตรวจจับของส่วนที่ Slice นี้อยู่ ช่องนี้จะปรากฏก็ต่อเมื่อ sliceProductFlag = true เท่านั้น |
| sliceNumber | DOUBLE | หมายเลข Slice แบบสัมบูรณ์ของ Slice นี้ โดยเริ่มต้นที่ 1 ช่องนี้จะปรากฏก็ต่อเมื่อ sliceProductFlag = true เท่านั้น |
| totalSlices | DOUBLE | จำนวน Slice ทั้งหมดในข้อมูลที่สมบูรณ์ ช่องนี้จะปรากฏก็ต่อเมื่อ sliceProductFlag = true เท่านั้น |
ข้อกำหนดในการใช้งาน
ข้อกำหนดในการใช้งาน
การใช้ข้อมูล Sentinel อยู่ในบังคับของข้อกำหนดและเงื่อนไขของการใช้ข้อมูล Copernicus Sentinel)
สำรวจด้วย Earth Engine
ตัวแก้ไขโค้ด (JavaScript)
var imgVV = ee.ImageCollection('COPERNICUS/S1_GRD')
        .filter(ee.Filter.listContains('transmitterReceiverPolarisation', 'VV'))
        .filter(ee.Filter.eq('instrumentMode', 'IW'))
        .select('VV')
        .map(function(image) {
          var edge = image.lt(-30.0);
          var maskedImage = image.mask().and(edge.not());
          return image.updateMask(maskedImage);
        });

var desc = imgVV.filter(ee.Filter.eq('orbitProperties_pass', 'DESCENDING'));
var asc = imgVV.filter(ee.Filter.eq('orbitProperties_pass', 'ASCENDING'));

var spring = ee.Filter.date('2015-03-01', '2015-04-20');
var lateSpring = ee.Filter.date('2015-04-21', '2015-06-10');
var summer = ee.Filter.date('2015-06-11', '2015-08-31');

var descChange = ee.Image.cat(
        desc.filter(spring).mean(),
        desc.filter(lateSpring).mean(),
        desc.filter(summer).mean());

var ascChange = ee.Image.cat(
        asc.filter(spring).mean(),
        asc.filter(lateSpring).mean(),
        asc.filter(summer).mean());

Map.setCenter(5.2013, 47.3277, 12);
Map.addLayer(ascChange, {min: -25, max: 5}, 'Multi-T Mean ASC', true);
Map.addLayer(descChange, {min: -25, max: 5}, 'Multi-T Mean DESC', true);
import ee
import geemap.core as geemap
Colab (Python)
def mask_edge(image):
  edge = image.lt(-30.0)
  masked_image = image.mask().And(edge.Not())
  return image.updateMask(masked_image)


img_vv = (
    ee.ImageCollection('COPERNICUS/S1_GRD')
    .filter(ee.Filter.listContains('transmitterReceiverPolarisation', 'VV'))
    .filter(ee.Filter.eq('instrumentMode', 'IW'))
    .select('VV')
    .map(mask_edge)
)

desc = img_vv.filter(ee.Filter.eq('orbitProperties_pass', 'DESCENDING'))
asc = img_vv.filter(ee.Filter.eq('orbitProperties_pass', 'ASCENDING'))

spring = ee.Filter.date('2015-03-01', '2015-04-20')
late_spring = ee.Filter.date('2015-04-21', '2015-06-10')
summer = ee.Filter.date('2015-06-11', '2015-08-31')

desc_change = ee.Image.cat(
    desc.filter(spring).mean(),
    desc.filter(late_spring).mean(),
    desc.filter(summer).mean(),
)

asc_change = ee.Image.cat(
    asc.filter(spring).mean(),
    asc.filter(late_spring).mean(),
    asc.filter(summer).mean(),
)

m = geemap.Map()
m.set_center(5.2013, 47.3277, 12)
m.add_layer(asc_change, {'min': -25, 'max': 5}, 'Multi-T Mean ASC', True)
m.add_layer(desc_change, {'min': -25, 'max': 5}, 'Multi-T Mean DESC', True)
m