
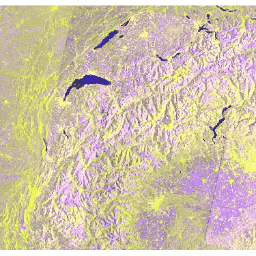
- Доступность набора данных
- 2014-10-03T00:00:00Z–2026-10-16T08:58:10Z
- Поставщик набора данных
- Европейский союз/ESA/Copernicus
- Интервал повторного посещения
- 6 дней
- Теги
Описание
В рамках миссии Sentinel-1 предоставляются данные, полученные с помощью радиолокатора с синтезированной апертурой (РСА) C-диапазона с двойной поляризацией на частоте 5,405 ГГц (C-диапазон). Эта коллекция включает сцены S1 Ground Range Detected (GRD), обработанные с помощью Sentinel-1 Toolbox для создания калиброванного ортотрансформированного продукта. Подборка обновляется ежедневно. Новые объекты загружаются в течение двух дней после того, как они становятся доступны.
Эта коллекция содержит все сцены GRD. Каждая сцена имеет одно из 3 разрешений (10, 25 или 40 метров), 4 комбинации полос (соответствующие поляризации сцены) и 3 режима инструмента. Чтобы использовать коллекцию в контексте мозаики, скорее всего, потребуется отфильтровать ее до однородного набора диапазонов и параметров. Подробнее об использовании и предварительной обработке коллекций… Каждая сцена содержит 1 или 2 из 4 возможных диапазонов поляризации в зависимости от настроек поляризации инструмента. Возможные комбинации: однодиапазонная VV, однодиапазонная HH, двухдиапазонная VV+VH и двухдиапазонная HH+HV.
- VV: одиночная сополяризация, вертикальная передача/вертикальный прием.
- HH: одиночная сополяризация, горизонтальная передача/горизонтальный прием;
- VV + VH: двухдиапазонная кросс-поляризация, вертикальная передача/горизонтальный прием
- HH + HV: двухдиапазонная кросс-поляризация, горизонтальная передача/вертикальный прием
Каждая сцена также включает дополнительную полосу "angle", которая содержит приблизительный угол падения от эллипсоида в градусах в каждой точке. Эта полоса генерируется путем интерполяции свойства incidenceAngle поля geolocationGridPoint, предоставляемого с каждым объектом.
Каждая сцена была предварительно обработана с помощью Sentinel-1 Toolbox следующим образом:
- Удаление теплового шума
- Радиометрическая калибровка
- Коррекция рельефа с использованием SRTM 30 или ASTER DEM для областей с широтой более 60 градусов, где SRTM недоступен. Итоговые значения с поправкой на рельеф преобразуются в децибелы с помощью логарифмического масштабирования (10*log10(x)).
Дополнительную информацию об этих этапах предварительной обработки можно найти в статье Предварительная обработка Sentinel-1. Дополнительные рекомендации по работе со снимками Sentinel-1 можно найти в руководстве Гвидо Лемойна по основам SAR и руководстве Морта Кэнти по обнаружению изменений SAR.
Эта коллекция вычисляется на лету. Если вы хотите использовать базовую коллекцию с необработанными значениями мощности (которая обновляется быстрее), см. COPERNICUS/S1_GRD_FLOAT.
Для тех, кто хочет выполнить собственную обработку, необработанные сцены S1 GRD, загруженные из ESA, доступны в gs://earth-engine-public-requester-pays/sentinel1/GRD вместе с соответствующими файлами орбиты (восстановленными и точными) в gs://earth-engine-public-requester-pays/sentinel1/AUX.
Необработанные данные также индексируются в таблице BigQuery earth-engine-public-data.geo_index.sentinel1_index. Каждая строка в таблице содержит информацию об одном продукте S1 GRD, включая идентификатор продукта, идентификатор получения данных, время получения, границы широты и долготы, а также путь к данным продукта в gs://earth-engine-public-requester-pays/sentinel1/GRD.
Диапазоны частот
Диапазоны частот
Размер пикселя: варьируется.
| Название | Единицы | Мин. | Макс. | Размер пикселя | Описание |
|---|---|---|---|---|---|
HH |
дБ | -50* | 1* | 10 метров | Одинарная сополяризация, горизонтальная передача/горизонтальный прием |
HV |
дБ | -50* | 1* | 10 метров | Двухдиапазонная кросс-поляризация, горизонтальная передача/вертикальный прием |
VV |
дБ | -50* | 1* | 10 метров | Одинарная сополяризация, вертикальная передача/вертикальный прием |
VH |
дБ | -50* | 1* | 10 метров | Двухдиапазонная кросс-поляризация, вертикальная передача/горизонтальный прием |
angle |
deg | 0* | 90* | 20 000 метров | Приблизительный угол падения от эллипсоида |
Свойства изображения
Свойства изображения
| Название | Тип | Описание |
|---|---|---|
| GRD_Post_Processing_facility_country | STRING | Название страны, в которой находится учреждение. Этот элемент можно настроить в IPF. |
| GRD_Post_Processing_facility_name | STRING | Название предприятия, на котором был выполнен этап обработки. Этот элемент можно настроить в IPF. |
| GRD_Post_Processing_facility_organisation | STRING | Название организации, ответственной за объект. Этот элемент можно настроить в IPF. |
| GRD_Post_Processing_facility_site | STRING | Географическое местоположение объекта. Этот элемент можно настроить в IPF. |
| GRD_Post_Processing_software_name | STRING | Название ПО. |
| GRD_Post_Processing_software_version | STRING | Идентификация версии программного обеспечения. |
| GRD_Post_Processing_start | DOUBLE | Время начала обработки. |
| GRD_Post_Processing_stop | DOUBLE | Время остановки обработки. |
| SLC_Processing_facility_country | STRING | Название страны, в которой находится учреждение. Этот элемент можно настроить в IPF. |
| SLC_Processing_facility_name | STRING | Название предприятия, на котором был выполнен этап обработки. Этот элемент можно настроить в IPF. |
| SLC_Processing_facility_organisation | STRING | Название организации, ответственной за объект. Этот элемент можно настроить в IPF. |
| SLC_Processing_facility_site | STRING | Географическое местоположение объекта. Этот элемент можно настроить в IPF. |
| SLC_Processing_software_name | STRING | Название ПО. |
| SLC_Processing_software_version | STRING | Идентификация версии программного обеспечения. |
| SLC_Processing_start | DOUBLE | Время начала обработки. |
| SLC_Processing_stop | DOUBLE | Время остановки обработки. |
| S1TBX_Calibration_Operator_version | STRING | Версия инструмента калибровки Sentinel-1 Toolbox. |
| S1TBX_SAR_Processing_version | STRING | Версия инструмента обработки РСА Sentinel-1 Toolbox. |
| SNAP_Graph_Processing_Framework_GPF_version | STRING | Версия Sentinel Application Platform (SNAP). |
| startTimeANX | DOUBLE | Время начала считывания входных данных относительно пересечения восходящего узла. Время, прошедшее с момента пересечения восходящего узла орбиты (в миллисекундах). |
| stopTimeANX | DOUBLE | Время окончания сбора входных данных относительно пересечения восходящего узла. Время, прошедшее с момента пересечения восходящего узла орбиты (в миллисекундах). |
| nssdcIdentifier | STRING | Уникальный идентификатор миссии в соответствии со стандартами, определенными Мировым центром обработки данных по спутниковой информации (WDC-SI). Подробнее об этих стандартах… |
| familyName | STRING | Полное название миссии. Пример: SENTINEL-1. |
| platform_number | STRING | Буквенно-цифровой идентификатор платформы в рамках миссии. |
| platformHeading | DOUBLE | Курс платформы относительно севера, градусы |
| инструментировать | STRING | Информация об инструменте на платформе, с помощью которого были получены данные. |
| instrumentMode | STRING | IW (Interferometric Wide Swath), SM (Strip Map) или EW (Extra Wide Swath). Подробнее… |
| instrumentSwath | STRING | Список полос, содержащихся в продукте. Большинство продуктов содержат только одну полосу, за исключением продуктов TOPS SLC, которые включают 3 или 5 полос. |
| orbitNumber_start | DOUBLE | Абсолютный номер орбиты самой старой линии в данных изображения. |
| orbitNumber_stop | DOUBLE | Абсолютный номер орбиты самой последней линии в данных изображения. |
| relativeOrbitNumber_start | DOUBLE | Относительный номер орбиты самой старой линии в данных изображения. |
| relativeOrbitNumber_stop | DOUBLE | Относительный номер орбиты для последней строки в данных изображения. |
| cycleNumber | DOUBLE | Абсолютный порядковый номер цикла миссии, к которому относятся самые старые данные изображений. |
| phaseIdentifier | DOUBLE | Идентификатор этапа миссии, к которому относятся самые старые данные изображений. |
| orbitProperties_pass | STRING | Направление орбиты (ASCENDING или DESCENDING) для самых старых данных изображения в продукте (начало продукта). |
| orbitProperties_ascendingNodeTime | DOUBLE | Время UTC восходящего узла орбиты. Этот элемент присутствует для всех продуктов, кроме продуктов ASAR L2 OCN, которые генерируются из входных данных ASAR L1. |
| resolution | STRING | H (высокий) или M (средний). |
| resolution_meters | DOUBLE | Разрешение в метрах. |
| instrumentConfigurationID | DOUBLE | Идентификатор конфигурации инструмента (идентификатор базы данных Radar) для этих данных. |
| missionDataTakeID | DOUBLE | Уникальный идентификатор съемки в рамках миссии. |
| transmitterReceiverPolarisation | STRING_LIST | Поляризация передачи/приема данных. Для каждой комбинации Tx/Rx есть один элемент: ['VV'], ['HH'], ['VV', 'VH'] или ['HH', 'HV']. |
| productClass | STRING | Класс продукта: "A" (аннотация) или "S" (стандартный). |
| productClassDescription | STRING | Текстовое описание класса выходного продукта. |
| productComposition | STRING | Тип композиции товара: "Индивидуальный", "Фрагмент" или "Собранный". |
| productType | STRING | Тип товара (уровень коррекции) для этого товара. |
| productTimelinessCategory | STRING | Описывает требуемую своевременность обработки. Одно из следующих значений: NRT-10m, NRT-1h, NRT-3h, Fast-24h, Off-line или Reprocessing. |
| sliceProductFlag | STRING | True, если это часть более крупного товара, или false, если это целый товар. |
| segmentStartTime | DOUBLE | Время начала отслеживания сегмента, к которому относится этот фрагмент. Это поле присутствует, только если sliceProductFlag = true. |
| sliceNumber | DOUBLE | Абсолютный номер этого фрагмента, начиная с 1. Это поле присутствует, только если sliceProductFlag = true. |
| totalSlices | DOUBLE | Общее количество фрагментов в полном наборе данных. Это поле присутствует, только если sliceProductFlag = true. |
Условия использования
Условия использования
Использование данных Sentinel регулируется Условиями использования данных Copernicus Sentinel.
Исследуйте с помощью Earth Engine
Редактор кода (JavaScript)
var imgVV = ee.ImageCollection('COPERNICUS/S1_GRD')
        .filter(ee.Filter.listContains('transmitterReceiverPolarisation', 'VV'))
        .filter(ee.Filter.eq('instrumentMode', 'IW'))
        .select('VV')
        .map(function(image) {
          var edge = image.lt(-30.0);
          var maskedImage = image.mask().and(edge.not());
          return image.updateMask(maskedImage);
        });

var desc = imgVV.filter(ee.Filter.eq('orbitProperties_pass', 'DESCENDING'));
var asc = imgVV.filter(ee.Filter.eq('orbitProperties_pass', 'ASCENDING'));

var spring = ee.Filter.date('2015-03-01', '2015-04-20');
var lateSpring = ee.Filter.date('2015-04-21', '2015-06-10');
var summer = ee.Filter.date('2015-06-11', '2015-08-31');

var descChange = ee.Image.cat(
        desc.filter(spring).mean(),
        desc.filter(lateSpring).mean(),
        desc.filter(summer).mean());

var ascChange = ee.Image.cat(
        asc.filter(spring).mean(),
        asc.filter(lateSpring).mean(),
        asc.filter(summer).mean());

Map.setCenter(5.2013, 47.3277, 12);
Map.addLayer(ascChange, {min: -25, max: 5}, 'Multi-T Mean ASC', true);
Map.addLayer(descChange, {min: -25, max: 5}, 'Multi-T Mean DESC', true);
import ee
import geemap.core as geemap
Colab (Python)
def mask_edge(image):
  edge = image.lt(-30.0)
  masked_image = image.mask().And(edge.Not())
  return image.updateMask(masked_image)


img_vv = (
    ee.ImageCollection('COPERNICUS/S1_GRD')
    .filter(ee.Filter.listContains('transmitterReceiverPolarisation', 'VV'))
    .filter(ee.Filter.eq('instrumentMode', 'IW'))
    .select('VV')
    .map(mask_edge)
)

desc = img_vv.filter(ee.Filter.eq('orbitProperties_pass', 'DESCENDING'))
asc = img_vv.filter(ee.Filter.eq('orbitProperties_pass', 'ASCENDING'))

spring = ee.Filter.date('2015-03-01', '2015-04-20')
late_spring = ee.Filter.date('2015-04-21', '2015-06-10')
summer = ee.Filter.date('2015-06-11', '2015-08-31')

desc_change = ee.Image.cat(
    desc.filter(spring).mean(),
    desc.filter(late_spring).mean(),
    desc.filter(summer).mean(),
)

asc_change = ee.Image.cat(
    asc.filter(spring).mean(),
    asc.filter(late_spring).mean(),
    asc.filter(summer).mean(),
)

m = geemap.Map()
m.set_center(5.2013, 47.3277, 12)
m.add_layer(asc_change, {'min': -25, 'max': 5}, 'Multi-T Mean ASC', True)
m.add_layer(desc_change, {'min': -25, 'max': 5}, 'Multi-T Mean DESC', True)
m