
- זמינות קבוצת הנתונים
- 2017-06-01T00:00:00Z–2018-05-31T00:00:00Z
- מפיק קבוצת הנתונים
- BigEarthNet
- תגים
תיאור
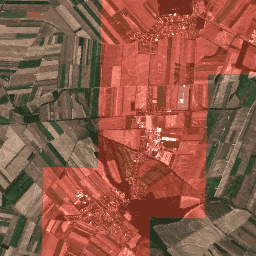
BigEarthNet הוא ארכיון חדש בקנה מידה גדול של נתוני Sentinel-2, שכולל 590,326 קטעי תמונות של Sentinel-2. כדי ליצור את BigEarthNet, נרכשו 125 משבצות של Sentinel-2 בין יוני 2017 למאי 2018 ב-10 מדינות (אוסטריה, איטליה, אירלנד, בלגיה, גרמניה, דנמרק, הולנד, הונגריה, יוון, לוקסמבורג, לטביה, ליטא, מלטה, סלובניה, סלובקיה, ספרד, פולין, פורטוגל, פינלנד, צרפת, צ'כיה, קפריסין, קרואטיה, רומניה ושוודיה) באירופה. כל המשבצות עברו תיקון אטמוספרי באמצעות הכלי ליצירת מוצרים ולעיצוב של Sentinel-2 ברמה 2A (sen2cor). לאחר מכן, הן חולקו ל-590,326 קטעי תמונה שלא חופפים. כל קטע תמונה תויג באמצעות כמה סיווגים של כיסוי קרקע (כלומר, תוויות מרובות) שסופקו ממסד הנתונים CORINE Land Cover של שנת 2018 (CLC 2018).
תחום תדרים
תחום תדרים
גודל הפיקסל: משתנה
| שם | קנה מידה | גודל הפיקסל | אורך גל | תיאור |
|---|---|---|---|---|
B1 |
0.0001 | 60 מטרים | 443.9nm (S2A) / 442.3nm (S2B) | אירוסולים |
B2 |
0.0001 | 10 מטרים | 496.6nm (S2A) / 492.1nm (S2B) | כחול |
B3 |
0.0001 | 10 מטרים | 560nm (S2A) / 559nm (S2B) | ירוק |
B4 |
0.0001 | 10 מטרים | 664.5nm (S2A) / 665nm (S2B) | אדום |
B5 |
0.0001 | 20 מטרים | 703.9nm (S2A) / 703.8nm (S2B) | Red Edge 1 |
B6 |
0.0001 | 20 מטרים | 740.2nm (S2A) / 739.1nm (S2B) | Red Edge 2 |
B7 |
0.0001 | 20 מטרים | 782.5nm (S2A) / 779.7nm (S2B) | Red Edge 3 |
B8 |
0.0001 | 10 מטרים | 835.1nm (S2A) / 833nm (S2B) | NIR |
B9 |
0.0001 | 60 מטרים | 945nm (S2A) / 943.2nm (S2B) | אדי מים |
B10 |
0.0001 | 60 מטרים | 1373.5nm (S2A) / 1376.9nm (S2B) | צירוס |
B11 |
0.0001 | 20 מטרים | 1613.7nm (S2A) / 1610.4nm (S2B) | SWIR 1 |
B12 |
0.0001 | 20 מטרים | 2202.4nm (S2A) / 2185.7nm (S2B) | SWIR 2 |
B8A |
0.0001 | 20 מטרים | 864.8nm (S2A) / 864nm (S2B) | Red Edge 4 |
מאפייני תמונה
מאפייני תמונה
| שם | סוג | תיאור |
|---|---|---|
| labels | STRING_LIST | רשימה של סוגי כיסוי הקרקע שנמצאו בתמונה הזו |
| source | מחרוזת | מזהה המוצר של תמונת Sentinel-2 1C התואמת |
| tile_x | נקודה צפה בדיוק כפול (Double Precision Floating Point) | קואורדינטת X של המשבצת בתמונת המקור |
| tile_y | נקודה צפה בדיוק כפול (Double Precision Floating Point) | קואורדינטת Y של המשבצת בתמונת המקור |
תנאים והגבלות
תנאים והגבלות
הארכיון של BigEarthNet מורשה לשימוש במסגרת Community Data License Agreement - Permissive, Version 1.0 (הסכם רישיון נתונים קהילתי – מתירני, גרסה 1.0). מידע נוסף זמין בכתובת https://cdla.dev/permissive-1-0.
ציטוטים ביבליוגרפיים
ז. Sumbul, M. Charfuelan, B. Demir, V. Markl, BigEarthNet: A Large-Scale Benchmark Archive for Remote Sensing Image Understanding, IEEE International Conference on Geoscience and Remote Sensing Symposium, pp. 5901-5904, Yokohama, Japan, 2019.
סיור עם פלטפורמת Earth Engine
עורך קוד (JavaScript)
var geometry = ee.Geometry.Polygon(
    [[
      [16.656886757418057, 48.27086673747943],
      [16.656886757418057, 48.21359065567954],
      [16.733276070162198, 48.21359065567954],
      [16.733276070162198, 48.27086673747943]]]);

var ic = ee.ImageCollection('TUBerlin/BigEarthNet/v1');

var filtered = ic.filterBounds(geometry);

var tiles = filtered.map(function(image) {
  var labels = ee.List(image.get('labels'));

  var urban = labels.indexOf('Discontinuous urban fabric').gte(0);
  var highlight_urban = ee.Image(urban).toInt().multiply(1000);

  return image.addBands(
      {srcImg: image.select(['B4']).add(highlight_urban), overwrite: true});
});

var image = tiles.mosaic().clip(geometry);

var visParams = {bands: ['B4', 'B3', 'B2'], min: 0, max: 3000};

Map.addLayer(image, visParams);
Map.centerObject(image, 13);