
- Dostępność zbioru danych
- 2024-08-01T00:00:00Z–2026-10-13T04:08:25Z
- Producent zbioru danych
- NASA JPL
- Tagi
Opis
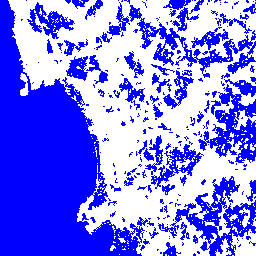
Ten zbiór danych zawiera dynamiczne dane o rozległości wód powierzchniowych OPERA na poziomie 3 z satelity Sentinel-1 (DSWX-S1). DSWx-S1 zapewnia niemal globalne mapowanie geograficzne zasięgu wód powierzchniowych na lądzie w rozdzielczości przestrzennej 30 metrów w systemie siatki MGRS (Military Grid Reference System) z częstotliwością ponownych wizyt w zakresie 6–12 dni. Mapy DSWx-S1, które wykorzystują obserwacje radarowe z satelity Sentinel-1, przedstawiają otwarte wody śródlądowe o powierzchni większej niż 3 hektary i szerokości 200 metrów, niezależnie od zachmurzenia i oświetlenia dziennego, które często stanowią wyzwanie dla czujników optycznych. Bieżące generowanie danych DSWx-S1 rozpoczęło się we wrześniu 2024 r.
Dokumentacja:
Pasma
Pasma
Rozmiar piksela: 30 m (wszystkie pasma)
| Nazwa | Rozmiar piksela | Opis |
|---|---|---|
WTR_Water_classification |
30 metrów | Zamaskowana interpretowana warstwa klasyfikacji wody. Reprezentuje klasyfikację pikseli do jednej z 3 klas wody (nie woda, otwarte wody i zalana roślinność), masek (maska HAND i maska nakładki/cienia) lub klas bez danych. |
BWTR_Binary_water |
30 metrów | Binarna mapa wody jest tworzona na podstawie warstwy WTR jako połączenie klas wody (otwarta woda i zalana roślinność) w mapę binarną wskazującą obszary z wodą i bez niej. Podawane są też nieprawidłowe klasy danych (maskowanie HAND, maskowanie nakładania/cienia i wartość wypełnienia), aby wskazać obszary, w których klasyfikacja binarna nie zapewnia klasyfikacji woda/brak wody. |
CONF_Confidence |
30 metrów | Reprezentacja wiarygodności powiązanej z klasyfikacją WTR, która jest oparta na wynikach DIAG. Na przykład klasa Open water (Otwarte wody) w warstwie WTR jest podzielona na 2 klasy: High Confidence (Wysoki poziom zaufania) i Moderate Confidence (Umiarkowany poziom zaufania). Dodatkowo ta warstwa obejmuje obszary charakteryzujące się niskim rozproszeniem wstecznym, które nie są wodą: Low-backscattering not water (Niskie rozproszenie wsteczne, nie woda) i land cover masked (zamaskowane pokrycie terenu). Szczegółowe wyjaśnienia tych klasyfikacji znajdziesz w dokumencie ATBD dotyczącym DSWx-S1. Podobnie jak warstwy WTR i BWTR, warstwa Confidence (CONF) również oznacza piksele, w których wykrywanie wody jest trudne lub niemożliwe z powodu czynników takich jak efekty nakładania się/cienia, obszary bez danych i regiony, w których obecność wody jest hydrologicznie nierealistyczna (zidentyfikowane przez maskę HAND). |
DIAG_diagnostic |
30 metrów | Wskaźnik wartości przybliżonych jest obliczany na podstawie danych pomocniczych, w tym HAND, kąta nachylenia terenu, wody referencyjnej i rozpraszania wstecznego RTC-S1, z zastosowaniem określonych progów. Wartości te mieszczą się w zakresie od 0 do 100, przy czym wyższa wartość oznacza większe prawdopodobieństwo wystąpienia otwartej wody. |
Tabela klasy WTR_Water_classification
| Wartość | Kolor | Opis |
|---|---|---|
| 0 | #ffffff | Nie woda – obszar z prawidłowymi danymi, który nie jest otwartym akwenem (klasa 1), zalewem roślinności (klasa 3), obszarem z zamaskowaną wysokością nad najbliższym ciekiem (klasa 250) ani obszarem z zamaskowanym nakładaniem się obrazów lub cieniem (klasa 251). Maskowanie może skutkować wartością „nie woda” (klasa 0) w przypadku zastosowania maskowania pokrycia terenu. |
| 1 | #0000ff | Otwarta woda – obszar, który jest całkowicie pokryty wodą i nie jest zasłonięty przed czujnikiem przez przeszkody, takie jak roślinność, ukształtowanie terenu i budynki. |
| 3 | #66c2a5 | Zalana roślinność – obszar uznany za zalany, wyodrębniony na podstawie wysokiej wartości współczynnika podwójnej polaryzacji i klasy terenów podmokłych na mapie pokrycia terenu. |
| 250 | #d3d3d3 | Zamaskowana wysokość nad najbliższym odpływem (HAND) – obszar, na którym wysokość topograficzna jest wyższa niż próg HAND. |
| 251 | #a9a9a9 | Nakładanie się/zacienienie – obszar zidentyfikowany jako nakładający się lub zacieniony na podstawie geometrii cyfrowego modelu wysokościowego i czujnika. Obszar jest kopiowany bezpośrednio z produktów wejściowych RTC-S1. |
Tabela klasy BWTR_Binary_water
| Wartość | Kolor | Opis |
|---|---|---|
| 0 | #ffffff | Nie woda – obszar z prawidłowymi danymi, który nie jest wodą (klasa 1) i nie jest zamaskowany przez HAND (klasa 250), nakładanie się ani cień (klasa 251) |
| 1 | #0000ff | woda – obszar sklasyfikowany jako „otwarta woda” lub „zalana roślinność” (patrz warstwa WTR). |
| 250 | #d3d3d3 | Zamaskowana wysokość nad najbliższym odpływem (HAND) – obszar, na którym wysokość topograficzna jest wyższa niż próg HAND. |
| 251 | #a9a9a9 | Layover/shadow masked (Zamaskowane nakładanie się/cień) – obszar zidentyfikowany jako nakładanie się lub cień obliczony na podstawie geometrii cyfrowego modelu wysokościowego i czujnika. Obszar jest kopiowany bezpośrednio z wejściowych produktów RTC-S1 serii zdjęć. |
Tabela klasy CONF_Confidence
| Wartość | Kolor | Opis |
|---|---|---|
| 0 | #ffffff | Nie woda – obszar z prawidłowymi danymi, który nie jest otwartym akwenem o wysokim poziomie ufności (klasa 1), otwartym akwenem o średnim poziomie ufności (klasa 2), zalewem roślinności (klasa 3), obszarem o niskim rozpraszaniu, który nie jest wodą i został oszacowany na podstawie testu dwumodalności(klasa 5), obszarem o niskim rozpraszaniu, który nie jest wodą i został oszacowany na podstawie maski pomocniczej (klasa 6), obszarem zamaskowanym ze względu na wysokość nad najbliższym ciekiem wodnym (klasa 250) lub obszarem zamaskowanym ze względu na nakładanie się obrazów lub cień (klasa 251). |
| 1 | #0000ff | Wysokie prawdopodobieństwo otwartej wody – obszar, który jest całkowicie pokryty wodą i nie jest zasłonięty dla czujnika, w tym przez roślinność, ukształtowanie terenu i budynki, oraz nie pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 2 | #0088ff | Otwarta woda o umiarkowanym poziomie ufności – obszar o wyższym rozproszeniu wstecznym niż początkowe progi, uznawany za wodę ze względu na jednowymiarowy rozkład z otaczającymi pikselami wody i niepokrywający się z obszarami podmokłymi na mapie pokrycia terenu. |
| 5 | #66c2a5 | Potencjalna zalana roślinność – obszar o wysokim współczynniku podwójnej polaryzacji, który nie pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 6 | #e0e0e0 | Obszar o niskim rozpraszaniu wstecznym, który nie jest wodą (test dwumodalności) – obszar o rozpraszaniu wstecznym niższym niż progi, który na podstawie testu dwumodalności nie jest uznawany za wodę i nie pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 7 | #cccccc | Obszar o niskim rozproszeniu wstecznym, który nie jest wodą (maska pomocnicza) – obszar o rozproszeniu wstecznym niższym niż próg, który nie jest uznawany za wodę na podstawie historycznych danych dotyczących zasięgu wody, poziomu rozproszenia wstecznego, kąta nachylenia i klas pokrycia terenu, i który nie pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 30 | #aaaaaa | Nie woda – obszar z prawidłowymi danymi, który nie jest otwartym akwenem o wysokim poziomie ufności (klasa 31), otwarty akwen o średnim poziomie ufności (klasa 32), zalana roślinność (klasa 35), obszar o niskim rozpraszaniu, który nie jest wodą, oszacowany na podstawie testu dwumodalności(klasa 36), obszar o niskim rozpraszaniu, który nie jest wodą, oszacowany na podstawie maski pomocniczej (klasa 37), obszar zamaskowany ze względu na wysokość nad najbliższym ciekiem wodnym (klasa 250) lub obszar zamaskowany ze względu na nakładanie się lub cień (klasa 251) i pokrywający się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 31 | #0040ff | Wody otwarte o wysokim stopniu pewności – obszar składający się wyłącznie z wody, niezasłonięty przed czujnikiem przez roślinność, ukształtowanie terenu ani budynki, pokrywający się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 32 | #4080ff | Woda o średniej pewności – obszar o wyższym rozpraszaniu wstecznym niż początkowe progi, uznany za wodę ze względu na rozkład jednomodalny z otaczającymi pikselami wody i pokrywający się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 35 | #20b2aa | Zalana roślinność – obszar uznany za zalany ze względu na wysoką wartość współczynnika podwójnej polaryzacji i nakładanie się na obszary podmokłe na wejściowej mapie pokrycia terenu. |
| 36 | #bbbbbb | Obszar o niskim rozpraszaniu wstecznym, który nie jest wodą (test dwumodalności) – obszar o rozpraszaniu wstecznym niższym niż progi, który na podstawie testu dwumodalności nie jest uznawany za wodę i pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 37 | #888888 | Obszar o niskim rozproszeniu wstecznym, który nie jest wodą (maska pomocnicza) – obszar o rozproszeniu wstecznym niższym niż próg, który na podstawie historycznych danych dotyczących zasięgu wody, poziomu rozproszenia wstecznego, kąta nachylenia i klas pokrycia terenu nie jest uważany za wodę i który pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 250 | #d3d3d3 | Wysokość nad najbliższym ciekiem wodnym (HAND) z maskowaniem – obszar, w którym wysokość topograficzna jest większa niż próg HAND. |
| 251 | #a9a9a9 | Zamaskowane nakładanie/cień – obszar zidentyfikowany jako nakładanie lub cień obliczony na podstawie geometrii cyfrowego modelu wysokościowego i czujnika. Obszar jest kopiowany bezpośrednio z produktów RTC w przypadku danych wejściowych. |
Tabela klasy DIAG_diagnostic
| Wartość | Kolor | Opis |
|---|---|---|
| 0 | #bb0000 | Wartość rozmyta powiązana z klasyfikacją WTR, która jest obliczana na podstawie intensywności rozpraszania wstecznego, wody referencyjnej, kąta nachylenia i wartości HAND. (Wartości od 0 do 100) |
| 252 | #d3d3d3 | Wysokość nad najbliższym ciekiem wodnym (HAND) z maskowaniem – obszar, w którym wysokość topograficzna jest wyższa niż próg HAND. |
| 253 | #a9a9a9 | Nakładanie się/zacienienie – obszar zidentyfikowany jako nakładający się lub zacieniony na podstawie geometrii cyfrowego modelu wysokościowego i czujnika. Obszar jest kopiowany bezpośrednio z wejściowych produktów RTC-S1 serii zdjęć. |
Właściwości obrazu
Właściwości obrazu
| Nazwa | Typ | Opis |
|---|---|---|
| DSWX_PRODUCT_VERSION | CIĄG ZNAKÓW | Wersja produkcyjna DSWx-S1 |
| LAYOVER_SHADOW_COVERAGE | LICZBA ZMIENNOPRZECINKOWA O PODWÓJNEJ PRECYZJI | Odsetek nakładania się i cienia w produkcie DSWx-S1 na podstawie produktu OPERA RTC-S1. |
| POLARYZACJA | CIĄG ZNAKÓW | Polaryzacje (np. VV, VH) |
| PROCESSING_DATETIME | CIĄG ZNAKÓW | Data przetwarzania produktu DSWx-S1. Format: RRRR-MM-DDTGG:MM:SSZ. |
| RTC_ORBIT_PASS_DIRECTION | CIĄG ZNAKÓW | Kierunek orbity (np. wznoszący lub zstępujący). |
| RTC_PRODUCT_VERSION | CIĄG ZNAKÓW | Wersja algorytmu OPERA RTC używana w przypadku produktów RTC. |
| CZUJNIK | CIĄG ZNAKÓW | Nazwa czujnika (np. „IW”). |
| SPACECRAFT_NAME | CIĄG ZNAKÓW | Nazwa platformy czujnika (np. Sentinel-1A/B) |
| SPATIAL_COVERAGE | LICZBA ZMIENNOPRZECINKOWA O PODWÓJNEJ PRECYZJI | Odsetek powierzchni kafelka z danymi. |
Warunki korzystania z usługi
Warunki korzystania z usługi
Ten zbiór danych jest udostępniany bez ograniczeń zgodnie ze wskazówkami dotyczącymi wykorzystania i cytowania danych EOSDIS.
Cytaty
OPERA . 2024. Produkt OPERA Dynamic Surface Water Extent z satelity Sentinel-1 (wersja 1). Wersja 1.0. PO.DAAC, CA, USA. Data dostępu do zbioru danych: [RRRR-MM-DD] na stronie https://doi.org/10.5067/OPDSWS1-L3V1
DOI
Odkrywaj za pomocą Earth Engine
Edytor kodu (JavaScript)
Map.setCenter(13.1921, 55.7069, 10);
var dswx_s1_collection = ee.ImageCollection('OPERA/DSWX/L3_V1/S1')
                 .filterDate('2025-03-01', '2025-10-01');

// Mask out values >= 250 before calculating the max so that
// HAND and layover/shadow masks are not included.
var masked_collection = dswx_s1_collection.map(function(image) {
  var wtr = image.select('WTR_Water_classification');
  return wtr.updateMask(wtr.lt(250));
});

var dswx_s1 = masked_collection
  .reduce(ee.Reducer.max())
  .rename('WTR_Water_classification');

var wtr_class_values = [
  0,    // Not water
  1,    // Open water
  3,    // Inundated vegetation
  250,  // Height Above Nearest Drainage (HAND) masked
  251   // Layover/shadow masked
];

var wtr_palette = [
  'ffffff',  // Not water
  '0000ff',  // Open water
  '66c2a5',  // Inundated vegetation
  'd3d3d3',  // Height Above Nearest Drainage (HAND) masked
  'a9a9a9',  // Layover/shadow masked
];

// Select the water classification band and remap to make have palette vis.
var wtr_band = dswx_s1.select('WTR_Water_classification');
var to = [0, 1, 2, 3, 4];
var wtr_remapped = wtr_band.remap(wtr_class_values, to);

Map.addLayer(
    wtr_remapped,
    {min: 0, max: 4, palette: wtr_palette}, 'Water Classification (Remapped)');