
- Dostępność zbioru danych
- 2024-08-01T00:00:00Z–2026-10-26T10:27:52Z
- Producent zbioru danych
- NASA JPL
- Tagi
Opis
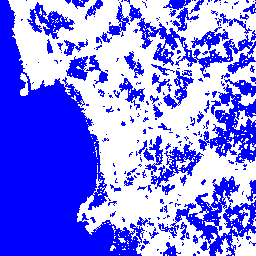
Ten zbiór danych zawiera dynamiczny zasięg wód powierzchniowych OPERA na poziomie 3 z satelity Sentinel-1 (DSWX-S1). DSWx-S1 zapewnia niemal globalne mapowanie geograficzne zasięgu wód powierzchniowych na lądzie w rozdzielczości przestrzennej 30 metrów w systemie siatki MGRS (Military Grid Reference System) z częstotliwością powtarzania od 6 do 12 dni. DSWx-S1 wykorzystuje obserwacje radarowe Sentinel-1 do mapowania otwartych śródlądowych zbiorników wodnych o powierzchni większej niż 3 hektary i szerokości 200 metrów, niezależnie od warunków zachmurzenia i oświetlenia dziennego, które często stanowią wyzwanie dla czujników optycznych. Przetwarzanie danych DSWx-S1 rozpoczęło się we wrześniu 2024 r.
Dokumentacja:
Pasma
Pasma
Rozmiar piksela: 30 metrów (wszystkie pasma)
| Nazwa | Rozmiar piksela | Opis |
|---|---|---|
WTR_Water_classification |
30 metrów | Zamaskowana warstwa klasyfikacji wody. Reprezentuje on klasyfikację pikselową do jednej z 3 klas wody (nie woda, otwarta woda i zalana roślinność), masek (maska HAND i maska layover/shadow) lub klas bez danych. |
BWTR_Binary_water |
30 metrów | Binarna mapa wody jest tworzona na podstawie warstwy WTR jako połączenie klas wody (otwarta woda i zalana roślinność) w mapę binarną wskazującą obszary z wodą i bez niej. Podawane są też nieprawidłowe klasy danych (maskowanie HAND, maskowanie nakładania/cienia i wartość wypełnienia), aby wskazać obszary, w których klasyfikacja binarna nie zapewnia klasyfikacji woda/brak wody. |
CONF_Confidence |
30 metrów | Reprezentacja wiarygodności powiązanej z klasyfikacją WTR, która jest oparta na wynikach DIAG. Na przykład klasa „Wody otwarte” w warstwie WTR jest podzielona na 2 klasy: „Wysoki poziom zaufania” i „Średni poziom zaufania”. Dodatkowo ta warstwa obejmuje obszary charakteryzujące się niskim rozproszeniem wstecznym, które nie są wodą: Low-backscattering not water (Niskie rozproszenie wsteczne, nie woda) i land cover masked (zamaskowane pokrycie terenu). Szczegółowe wyjaśnienia tych klasyfikacji znajdziesz w dokumencie ATBD dotyczącym DSWx-S1. Podobnie jak warstwy WTR i BWTR, warstwa Confidence (CONF) również oznacza piksele, w których wykrywanie wody jest trudne lub niemożliwe z powodu czynników takich jak efekty nakładania się/cienia, obszary bez danych i regiony, w których obecność wody jest hydrologicznie nierealistyczna (zidentyfikowane przez maskę HAND). |
DIAG_diagnostic |
30 metrów | Wskaźnik wartości przybliżonych jest obliczany na podstawie danych pomocniczych, w tym HAND, kąta nachylenia terenu, referencyjnego poziomu wody i rozpraszania wstecznego RTC-S1, z zastosowaniem określonych progów. Wartości te mieszczą się w zakresie od 0 do 100, gdzie wyższa wartość oznacza większe prawdopodobieństwo obecności otwartej wody. |
Tabela klasy WTR_Water_classification
| Wartość | Kolor | Opis |
|---|---|---|
| 0 | #ffffff | Nie woda – obszar z prawidłowymi danymi, który nie jest otwartą wodą (klasa 1), zalaną roślinnością (klasa 3), wysokością nad najbliższym zamaskowanym odpływem (klasa 250) ani zamaskowanym obszarem nakładania się/cienia (klasa 251). Maskowanie może skutkować wartością „nie woda” (klasa 0) w przypadku zastosowania maskowania pokrycia terenu. |
| 1 | #0000ff | Otwarta woda – obszar, który jest całkowicie pokryty wodą i nie jest zasłonięty przed czujnikiem, w tym przez roślinność, ukształtowanie terenu i budynki. |
| 3 | #66c2a5 | Zalana roślinność – obszar uznany za zalany, wyodrębniony na podstawie wysokiej wartości współczynnika podwójnej polaryzacji i klasy terenów podmokłych na mapie pokrycia terenu. |
| 250 | #d3d3d3 | Zamaskowana wysokość nad najbliższym odpływem (HAND) – obszar, na którym wysokość topograficzna jest wyższa niż próg HAND. |
| 251 | #a9a9a9 | Layover/shadow masked – obszar zidentyfikowany jako nakładanie się lub cień obliczony na podstawie geometrii cyfrowego modelu wysokościowego i czujnika. Obszar jest kopiowany bezpośrednio z wejściowych produktów RTC-S1 serii zdjęć. |
Tabela klasy BWTR_Binary_water
| Wartość | Kolor | Opis |
|---|---|---|
| 0 | #ffffff | Nie woda – obszar z prawidłowymi danymi, który nie jest wodą (klasa 1) i nie jest zamaskowany przez HAND (klasa 250), nakładanie się lub cień (klasa 251) |
| 1 | #0000ff | woda – obszar sklasyfikowany jako „otwarta woda” lub „zalana roślinność” (patrz warstwa WTR). |
| 250 | #d3d3d3 | Zamaskowana wysokość nad najbliższym odpływem (HAND) – obszar, na którym wysokość topograficzna jest wyższa niż próg HAND. |
| 251 | #a9a9a9 | Layover/shadow masked – obszar zidentyfikowany jako nakładanie się lub cień obliczony na podstawie geometrii cyfrowego modelu wysokościowego i czujnika. Obszar jest kopiowany bezpośrednio z wejściowych produktów RTC-S1 serii zdjęć. |
Tabela klasy CONF_Confidence
| Wartość | Kolor | Opis |
|---|---|---|
| 0 | #ffffff | Nie woda – obszar z prawidłowymi danymi, który nie jest otwartą wodą o wysokim poziomie ufności (klasa 1), otwartą wodą o umiarkowanym poziomie ufności (klasa 2), zalaną roślinnością (klasa 3), nie wodą o niskim rozproszeniu wstecznym oszacowaną na podstawie testu bimodalności(klasa 5), nie wodą o niskim rozproszeniu wstecznym oszacowaną na podstawie maski pomocniczej (klasa 6), wysokością nad najbliższym zamaskowanym drenażem (klasa 250) lub zamaskowanym nakładaniem/cieniem (klasa 251). |
| 1 | #0000ff | Wysokie prawdopodobieństwo otwartej wody – obszar, który jest całkowicie pokryty wodą i nie jest zasłonięty dla czujnika, w tym przez roślinność, ukształtowanie terenu i budynki, oraz nie pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 2 | #0088ff | Otwarta woda o umiarkowanym poziomie ufności – obszar o wyższym rozproszeniu wstecznym niż początkowe progi, uznawany za wodę ze względu na jednowymiarowy rozkład z otaczającymi pikselami wody i niepokrywający się z obszarami podmokłymi na mapie pokrycia terenu. |
| 5 | #66c2a5 | Potencjalna zalana roślinność – obszar o wysokim współczynniku podwójnej polaryzacji, który nie pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 6 | #e0e0e0 | Niski poziom rozproszenia wstecznego, nie woda (test bimodalności) – obszar o niższym poziomie rozproszenia wstecznego niż progi, który nie jest uznawany za wodę na podstawie testu bimodalności i nie pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 7 | #cccccc | Obszar o niskim rozproszeniu wstecznym, który nie jest wodą (maska pomocnicza) – obszar o rozproszeniu wstecznym niższym niż próg, który na podstawie danych historycznych dotyczących zasięgu wody, poziomu rozproszenia wstecznego, kąta nachylenia i klas pokrycia terenu nie jest uznawany za wodę i nie pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 30 | #aaaaaa | Not water – obszar z prawidłowymi danymi, który nie jest otwartą wodą, wysoki poziom ufności (klasa 31), otwartą wodą, umiarkowany poziom ufności (klasa 32), zalaną roślinnością (klasa 35), obszarem o niskim rozproszeniu wstecznym, który nie jest wodą, oszacowanym na podstawie testu bimodalności(klasa 36), obszarem o niskim rozproszeniu wstecznym, który nie jest wodą, oszacowanym na podstawie maski pomocniczej (klasa 37), obszarem o wysokości nad najbliższym odpływem zamaskowanym (klasa 250) lub obszarem z nakładaniem/cieniem zamaskowanym (klasa 251) i pokrywającym się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 31 | #0040ff | Wody otwarte o wysokim stopniu pewności – obszar składający się wyłącznie z wody, niezasłonięty przed czujnikiem przez roślinność, ukształtowanie terenu ani budynki, który pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 32 | #4080ff | Woda otwarta o umiarkowanym poziomie ufności – obszar o wyższym rozproszeniu wstecznym niż początkowe progi, uznawany za wodę ze względu na jednoszczytowy rozkład z otaczającymi pikselami wody i nakładający się na obszary podmokłe na wejściowej mapie pokrycia terenu. |
| 35 | #20b2aa | Zalana roślinność – obszar uznany za zalany ze względu na wysoką wartość współczynnika podwójnej polaryzacji i pokrywający się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 36 | #bbbbbb | Niski poziom rozproszenia wstecznego, nie woda (test bimodalności) – obszar o niższym poziomie rozproszenia wstecznego niż progi, który na podstawie testu bimodalności nie jest uznawany za wodę i pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 37 | #888888 | Obszar o niskim rozproszeniu wstecznym, który nie jest wodą (maska pomocnicza) – obszar o rozproszeniu wstecznym niższym niż próg, który na podstawie historycznych danych o zasięgu wody, poziomie rozproszenia wstecznego, kącie nachylenia i klasach pokrycia terenu nie jest uważany za wodę i który pokrywa się z obszarami podmokłymi na wejściowej mapie pokrycia terenu. |
| 250 | #d3d3d3 | Zamaskowana wysokość nad najbliższym odpływem (HAND) – obszar, na którym wysokość topograficzna jest wyższa niż próg HAND. |
| 251 | #a9a9a9 | Zamaskowane nakładanie/cień – obszar zidentyfikowany jako nakładanie lub cień obliczony na podstawie geometrii cyfrowego modelu wysokościowego i czujnika. Obszar jest kopiowany bezpośrednio z wejściowych produktów RTC serii zdjęć. |
Tabela klasy DIAG_diagnostic
| Wartość | Kolor | Opis |
|---|---|---|
| 0 | #bb0000 | Wartość rozmyta powiązana z klasyfikacją WTR, która jest obliczana na podstawie intensywności rozpraszania wstecznego, wody referencyjnej, kąta nachylenia i wartości HAND. (Wartości od 0 do 100) |
| 252 | #d3d3d3 | Zamaskowana wysokość nad najbliższym odpływem (HAND) – obszar, na którym wysokość topograficzna jest wyższa niż próg HAND. |
| 253 | #a9a9a9 | Layover/shadow masked – obszar zidentyfikowany jako nakładanie się lub cień obliczony na podstawie geometrii cyfrowego modelu wysokościowego i czujnika. Obszar jest kopiowany bezpośrednio z wejściowych produktów RTC-S1 serii zdjęć. |
Właściwości obrazu
Właściwości obrazu
| Nazwa | Typ | Opis |
|---|---|---|
| DSWX_PRODUCT_VERSION | CIĄG ZNAKÓW | Wersja produkcyjna DSWx-S1 |
| LAYOVER_SHADOW_COVERAGE | LICZBA ZMIENNOPRZECINKOWA O PODWÓJNEJ PRECYZJI | Odsetek nakładania się i cienia w produkcie DSWx-S1 na podstawie produktu OPERA RTC-S1. |
| POLARYZACJA | CIĄG ZNAKÓW | polaryzacje (np. VV, VH); |
| PROCESSING_DATETIME | CIĄG ZNAKÓW | Data przetwarzania produktu DSWx-S1. Format: RRRR-MM-DDTGG:MM:SSZ. |
| RTC_ORBIT_PASS_DIRECTION | CIĄG ZNAKÓW | Kierunek orbity (np. rosnący lub malejący). |
| RTC_PRODUCT_VERSION | CIĄG ZNAKÓW | Wersja algorytmu OPERA RTC używana w przypadku produktów RTC. |
| CZUJNIK | CIĄG ZNAKÓW | Nazwa czujnika (np. „IW”). |
| SPACECRAFT_NAME | CIĄG ZNAKÓW | Nazwa platformy czujnika (np. Sentinel-1A/B) |
| SPATIAL_COVERAGE | LICZBA ZMIENNOPRZECINKOWA O PODWÓJNEJ PRECYZJI | Odsetek powierzchni kafelka z danymi. |
Warunki korzystania z usługi
Warunki korzystania z usługi
Ten zbiór danych jest udostępniany bez ograniczeń zgodnie z wytycznymi EOSDIS dotyczącymi wykorzystania danych i cytowania.
Cytaty
OPERA . 2024. Produkt OPERA Dynamic Surface Water Extent z satelity Sentinel-1 (wersja 1). Wersja 1.0. PO.DAAC, CA, USA. Dataset accessed [YYYY-MM-DD] at https://doi.org/10.5067/OPDSWS1-L3V1
Identyfikatory DOI
Odkrywaj za pomocą Earth Engine
Edytor kodu (JavaScript)
Map.setCenter(13.1921, 55.7069, 10);
var dswx_s1_collection = ee.ImageCollection('OPERA/DSWX/L3_V1/S1')
                 .filterDate('2025-03-01', '2025-10-01');

// Mask out values >= 250 before calculating the max so that
// HAND and layover/shadow masks are not included.
var masked_collection = dswx_s1_collection.map(function(image) {
  var wtr = image.select('WTR_Water_classification');
  return wtr.updateMask(wtr.lt(250));
});

var dswx_s1 = masked_collection
  .reduce(ee.Reducer.max())
  .rename('WTR_Water_classification');

var wtr_class_values = [
  0,    // Not water
  1,    // Open water
  3,    // Inundated vegetation
  250,  // Height Above Nearest Drainage (HAND) masked
  251   // Layover/shadow masked
];

var wtr_palette = [
  'ffffff',  // Not water
  '0000ff',  // Open water
  '66c2a5',  // Inundated vegetation
  'd3d3d3',  // Height Above Nearest Drainage (HAND) masked
  'a9a9a9',  // Layover/shadow masked
];

// Select the water classification band and remap to make have palette vis.
var wtr_band = dswx_s1.select('WTR_Water_classification');
var to = [0, 1, 2, 3, 4];
var wtr_remapped = wtr_band.remap(wtr_class_values, to);

Map.addLayer(
    wtr_remapped,
    {min: 0, max: 4, palette: wtr_palette}, 'Water Classification (Remapped)');