
- ডেটাসেটের উপলভ্যতা
- 2015-06-27T00:00:00Z–2026-10-16T07:31:50.129000Z
- ডেটাসেট প্রোডিউসার
- World Resources Institute Google
- ট্যাগ
বিবরণ
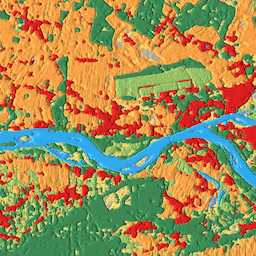
Dynamic World হল ১০ মিটারের কাছাকাছি রিয়েল-টাইম (NRT) ল্যান্ড ইউজ/ল্যান্ড কভার (LULC) ডেটাসেট, যার মধ্যে নয়টি ক্লাসের জন্য ক্লাস প্রোবাবিলিটি ও লেবেল সংক্রান্ত তথ্য রয়েছে।
Sentinel-2 L1C কালেকশনের জন্য Dynamic World-এর পূর্বাভাস উপলভ্য ২৭-০৬-২০১৫ থেকে বর্তমান সময় পর্যন্ত। অক্ষাংশের উপর নির্ভর করে Sentinel-2-এর রিভিজিট ফ্রিকোয়েন্সি ২-৫ দিনের মধ্যে হয়। Dynamic World-এর পূর্বাভাস Sentinel-2 L1C ছবির জন্য জেনারেট করা হয় যেখানে CLOUDY_PIXEL_PERCENTAGE <= ৩৫%। S2 ক্লাউড প্রোবাবিলিটি, ক্লাউড ডিসপ্লেসমেন্ট ইনডেক্স এবং ডিরেকশনাল ডিস্ট্যান্স ট্রান্সফর্মের একটি কম্বিনেশন ব্যবহার করে মেঘ এবং মেঘের ছায়া সরাতে পূর্বাভাস মাস্ক করা হয়।
Dynamic World সংগ্রহে থাকা ছবির নামগুলি যে Sentinel-2 L1C অ্যাসেট থেকে নেওয়া হয়েছে, তার সাথে মিলে যায়, যেমন:
ee.Image('COPERNICUS/S2/20160711T084022_20160711T084751_T35PKT')
এই নামের একটি ম্যাচিং Dynamic World ছবি আছে: ee.Image('GOOGLE/DYNAMICWORLD/V1/20160711T084022_20160711T084751_T35PKT').
"লেবেল" ব্যান্ড ছাড়া সব সম্ভাবনার ব্যান্ডের সমষ্টি ১।
Dynamic World ডেটাসেট সম্পর্কে আরও জানতে এবং কম্পোজিট তৈরি করা, আঞ্চলিক পরিসংখ্যান গণনা করা এবং টাইম সিরিজের সাথে কাজ করার উদাহরণ দেখতে, Dynamic World-এর সাথে পরিচিতি টিউটোরিয়াল সিরিজ দেখুন।
Dynamic World ক্লাস সংক্রান্ত অনুমান যেহেতু একটি ছোট চলমান উইন্ডো থেকে স্পেশাল কনটেক্সট ব্যবহার করে একটি ছবি থেকে পাওয়া যায়, তাই অনুমান করা ল্যান্ড কভারের জন্য টপ-১ "সম্ভাবনা" যা আংশিকভাবে সময়ের সাথে সাথে কভারের মাধ্যমে সংজ্ঞায়িত হয়, যেমন ফসল, স্পষ্ট পার্থক্যকারী বৈশিষ্ট্যের অনুপস্থিতিতে তুলনামূলকভাবে কম হতে পারে। শুষ্ক জলবায়ু, বালি, সানগ্লিন্ট ইত্যাদিতে উচ্চ-রিটার্ন সারফেসও এই ঘটনা প্রদর্শন করতে পারে।
শুধুমাত্র সেইসব পিক্সেল বেছে নিতে, যেগুলি নিশ্চিতভাবে Dynamic World ক্লাসের অন্তর্গত, সেক্ষেত্রে টপ-১ পূর্বাভাসের আনুমানিক "সম্ভাবনা" থ্রেশহোল্ডিংয়ের মাধ্যমে Dynamic World আউটপুট মাস্ক করার সাজেশন দেওয়া হয়।
ব্যান্ড
ব্যান্ড
পিক্সেল সাইজ: ১০ মিটার (সব ব্যান্ড)
| নাম | ন্যূনতম | সর্বাধিক | পিক্সেলের সাইজ | বিবরণ |
|---|---|---|---|---|
water |
0 | 1 | ১০ মিটার | জলে সম্পূর্ণ ডুবে যাওয়ার আনুমানিক সম্ভাবনা |
trees |
0 | 1 | ১০ মিটার | গাছপালা দিয়ে সম্পূর্ণভাবে আচ্ছাদিত হওয়ার আনুমানিক সম্ভাবনা |
grass |
0 | 1 | ১০ মিটার | ঘাস দিয়ে সম্পূর্ণভাবে ঢেকে দেওয়ার আনুমানিক সম্ভাবনা |
flooded_vegetation |
0 | 1 | ১০ মিটার | বন্যা কবলিত গাছপালা দ্বারা সম্পূর্ণ কভারেজের আনুমানিক সম্ভাবনা |
crops |
0 | 1 | ১০ মিটার | ফসল দ্বারা সম্পূর্ণ কভারেজের আনুমানিক সম্ভাবনা |
shrub_and_scrub |
0 | 1 | ১০ মিটার | ঝোপঝাড় ও গুল্ম দ্বারা সম্পূর্ণ কভারেজের আনুমানিক সম্ভাবনা |
built |
0 | 1 | ১০ মিটার | বিল্ডিংয়ের মাধ্যমে সম্পূর্ণ কভারেজের আনুমানিক সম্ভাবনা |
bare |
0 | 1 | ১০ মিটার | বেয়ার দ্বারা সম্পূর্ণ কভারেজের আনুমানিক সম্ভাবনা |
snow_and_ice |
0 | 1 | ১০ মিটার | তুষার ও বরফ দ্বারা সম্পূর্ণ কভারেজের আনুমানিক সম্ভাবনা |
label |
0 | 8 | ১০ মিটার | সর্বাধিক আনুমানিক সম্ভাবনা সহ ব্যান্ডের সূচক |
label Class Table
| ভ্যালু | রঙ | বিবরণ |
|---|---|---|
| 0 | #419bdf | জল |
| 1 | #397d49 | গাছপালা |
| 2 | #88b053 | ঘাস |
| 3 | #7a87c6 | flooded_vegetation |
| 4 | #e49635 | ফসল |
| 5 | #dfc35a | shrub_and_scrub |
| 6 | #c4281b | তৈরি করেছে |
| 7 | #a59b8f | বেয়ার |
| 8 | #b39fe1 | snow_and_ice |
ছবির প্রপার্টি
ছবির প্রপার্টি
| নাম | ধরন | বিবরণ |
|---|---|---|
| dynamicworld_algorithm_version | STRING | ভার্সন স্ট্রিং অনন্যভাবে Dynamic World মডেল এবং ছবি তৈরি করতে ব্যবহৃত ইনফারেন্স প্রসেস শনাক্ত করে। |
| qa_algorithm_version | STRING | ছবি তৈরি করার জন্য ব্যবহৃত ক্লাউড মাস্কিং প্রসেস অনন্যভাবে শনাক্ত করার জন্য ভার্সন স্ট্রিং। |
ব্যবহারের শর্তাদি
ব্যবহারের শর্তাবলী
এই ডেটাসেট CC-BY 4.0-এর অধীনে লাইসেন্সপ্রাপ্ত এবং এর জন্য নিম্নলিখিত অ্যাট্রিবিউশন প্রয়োজন: "এই ডেটাসেট National Geographic Society এবং World Resources Institute-এর সাথে পার্টনারশিপে Google-এর মাধ্যমে Dynamic World প্রোজেক্টের জন্য তৈরি করা হয়েছে।"
এতে পরিবর্তিত কোপার্নিকাস সেন্টিনেল ডেটা [২০১৫-বর্তমান] রয়েছে। Sentinel ডেটা সংক্রান্ত আইনি বিজ্ঞপ্তি দেখুন।
উদ্ধৃতি
Brown, C.F., Brumby, S.P., Guzder-Williams, B. et al. Dynamic World, Near real-time global 10 m land use land cover mapping. Sci Data 9, 251 (2022). doi:10.1038/s41597-022-01307-4
DOI
Earth Engine-এর সাহায্যে এক্সপ্লোর করুন
কোড এডিটর (জাভাস্ক্রিপ্ট)
// Construct a collection of corresponding Dynamic World and Sentinel-2 for
// inspection. Filter by region and date.
var START = ee.Date('2021-04-02');
var END = START.advance(1, 'day');

var colFilter = ee.Filter.and(
    ee.Filter.bounds(ee.Geometry.Point(20.6729, 52.4305)),
    ee.Filter.date(START, END));

var dwCol = ee.ImageCollection('GOOGLE/DYNAMICWORLD/V1').filter(colFilter);
var s2Col = ee.ImageCollection('COPERNICUS/S2_HARMONIZED');

// Link DW and S2 source images.
var linkedCol = dwCol.linkCollection(s2Col, s2Col.first().bandNames());

// Get example DW image with linked S2 image.
var linkedImg = ee.Image(linkedCol.first());

// Create a visualization that blends DW class label with probability.
// Define list pairs of DW LULC label and color.
var CLASS_NAMES = [
    'water', 'trees', 'grass', 'flooded_vegetation', 'crops',
    'shrub_and_scrub', 'built', 'bare', 'snow_and_ice'];

var VIS_PALETTE = [
    '419bdf', '397d49', '88b053', '7a87c6', 'e49635', 'dfc35a', 'c4281b',
    'a59b8f', 'b39fe1'];

// Create an RGB image of the label (most likely class) on [0, 1].
var dwRgb = linkedImg
    .select('label')
    .visualize({min: 0, max: 8, palette: VIS_PALETTE})
    .divide(255);

// Get the most likely class probability.
var top1Prob = linkedImg.select(CLASS_NAMES).reduce(ee.Reducer.max());

// Create a hillshade of the most likely class probability on [0, 1];
var top1ProbHillshade =
    ee.Terrain.hillshade(top1Prob.multiply(100))
    .divide(255);

// Combine the RGB image with the hillshade.
var dwRgbHillshade = dwRgb.multiply(top1ProbHillshade);

// Display the Dynamic World visualization with the source Sentinel-2 image.
Map.setCenter(20.6729, 52.4305, 12);
Map.addLayer(
    linkedImg, {min: 0, max: 3000, bands: ['B4', 'B3', 'B2']}, 'Sentinel-2 L1C');
Map.addLayer(
    dwRgbHillshade, {min: 0, max: 0.65}, 'Dynamic World V1 - label hillshade');
import ee
import geemap.core as geemap
Colab (Python)
# Construct a collection of corresponding Dynamic World and Sentinel-2 for
# inspection. Filter by region and date.
START = ee.Date('2021-04-02')
END = START.advance(1, 'day')

col_filter = ee.Filter.And(
    ee.Filter.bounds(ee.Geometry.Point(20.6729, 52.4305)),
    ee.Filter.date(START, END),
)

dw_col = ee.ImageCollection('GOOGLE/DYNAMICWORLD/V1').filter(col_filter)
s2_col = ee.ImageCollection('COPERNICUS/S2_HARMONIZED');

# Link DW and S2 source images.
linked_col = dw_col.linkCollection(s2_col, s2_col.first().bandNames());

# Get example DW image with linked S2 image.
linked_image = ee.Image(linked_col.first())

# Create a visualization that blends DW class label with probability.
# Define list pairs of DW LULC label and color.
CLASS_NAMES = [
    'water',
    'trees',
    'grass',
    'flooded_vegetation',
    'crops',
    'shrub_and_scrub',
    'built',
    'bare',
    'snow_and_ice',
]

VIS_PALETTE = [
    '419bdf',
    '397d49',
    '88b053',
    '7a87c6',
    'e49635',
    'dfc35a',
    'c4281b',
    'a59b8f',
    'b39fe1',
]

# Create an RGB image of the label (most likely class) on [0, 1].
dw_rgb = (
    linked_image.select('label')
    .visualize(min=0, max=8, palette=VIS_PALETTE)
    .divide(255)
)

# Get the most likely class probability.
top1_prob = linked_image.select(CLASS_NAMES).reduce(ee.Reducer.max())

# Create a hillshade of the most likely class probability on [0, 1]
top1_prob_hillshade = ee.Terrain.hillshade(top1_prob.multiply(100)).divide(255)

# Combine the RGB image with the hillshade.
dw_rgb_hillshade = dw_rgb.multiply(top1_prob_hillshade)

# Display the Dynamic World visualization with the source Sentinel-2 image.
m = geemap.Map()
m.set_center(20.6729, 52.4305, 12)
m.add_layer(
    linked_image,
    {'min': 0, 'max': 3000, 'bands': ['B4', 'B3', 'B2']},
    'Sentinel-2 L1C',
)
m.add_layer(
    dw_rgb_hillshade,
    {'min': 0, 'max': 0.65},
    'Dynamic World V1 - label hillshade',
)
m