
- توفُّر مجموعة البيانات
- 2015-06-27T00:00:00Z–2026-10-12T07:13:46.800000Z
- Dataset Producer
- معهد الموارد العالمية Google
- العلامات
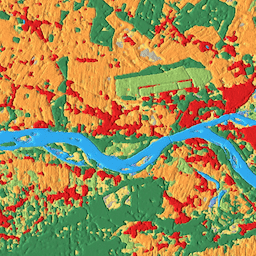
الوصف
Dynamic World هي مجموعة بيانات لاستخدامات الأراضي والغطاء الأرضي (LULC) بدقة 10 أمتار في الوقت الفعلي تقريبًا (NRT)، وتتضمّن احتمالات الفئات ومعلومات التصنيفات لتسع فئات.
تتوفّر توقّعات Dynamic World لمجموعة Sentinel-2 L1C من 2015-06-27 حتى الوقت الحالي. تتراوح فترة إعادة زيارة القمر الصناعي Sentinel-2 بين يومين و5 أيام حسب خط العرض. يتم إنشاء توقّعات Dynamic World لصور Sentinel-2 L1C التي تكون فيها قيمة CLOUDY_PIXEL_PERCENTAGE أقل من أو تساوي %35. يتم إخفاء التوقعات لإزالة السحب وظلالها باستخدام مزيج من S2 Cloud Probability وCloud Displacement Index وDirectional Distance Transform.
تحتوي الصور في مجموعة Dynamic World على أسماء مطابقة لأسماء مواد عرض Sentinel-2 L1C الفردية التي تم استخلاصها منها، على سبيل المثال:
ee.Image('COPERNICUS/S2/20160711T084022_20160711T084751_T35PKT')
يحتوي على صورة Dynamic World مطابقة باسم: ee.Image('GOOGLE/DYNAMICWORLD/V1/20160711T084022_20160711T084751_T35PKT').
يبلغ مجموع كل نطاقات الاحتمالات باستثناء نطاق "التصنيف" 1.
لمزيد من المعلومات حول مجموعة بيانات Dynamic World والاطّلاع على أمثلة على إنشاء الصور المركّبة واحتساب الإحصاءات الإقليمية والعمل باستخدام السلسلة الزمنية، يُرجى الاطّلاع على سلسلة الدروس التعليمية مقدمة عن Dynamic World.
بما أنّ تقديرات فئة Dynamic World مستمدّة من صور فردية باستخدام سياق مكاني من نافذة متحركة صغيرة، يمكن أن تكون "الاحتمالات" الأعلى لعمليات التغطية المتوقّعة للأراضي منخفضة نسبيًا في حال عدم توفّر ميزات تمييز واضحة، مثل المحاصيل، التي يتم تحديدها جزئيًا من خلال التغطية بمرور الوقت. قد تظهر هذه الظاهرة أيضًا على الأسطح ذات العائد المرتفع في المناخات القاحلة والرمال واللمعان الشمسي وما إلى ذلك.
لاختيار وحدات البكسل التي تنتمي بثقة إلى فئة Dynamic World، يُنصح بإخفاء مخرجات Dynamic World من خلال تحديد الحدّ الأدنى لـ "الاحتمال" المقدَّر لأفضل توقّع.
النطاقات
النطاقات
حجم البكسل: 10 أمتار (جميع النطاقات)
| الاسم | الحد الأدنى | الحد الأقصى | حجم البكسل | الوصف |
|---|---|---|---|---|
water |
0 | 1 | 10 أمتار | الاحتمال المقدَّر للتغطية الكاملة بالمياه |
trees |
0 | 1 | 10 أمتار | الاحتمال المقدَّر للتغطية الكاملة بالأشجار |
grass |
0 | 1 | 10 أمتار | الاحتمال المقدَّر للتغطية الكاملة بالعشب |
flooded_vegetation |
0 | 1 | 10 أمتار | الاحتمال المقدَّر للتغطية الكاملة بالنباتات المغمورة بالمياه |
crops |
0 | 1 | 10 أمتار | الاحتمالية المقدَّرة للتغطية الكاملة بالمحاصيل |
shrub_and_scrub |
0 | 1 | 10 أمتار | الاحتمال المقدَّر للتغطية الكاملة بالشجيرات والأحراش |
built |
0 | 1 | 10 أمتار | الاحتمال المقدَّر للتغطية الكاملة حسب المبنى |
bare |
0 | 1 | 10 أمتار | الاحتمالية المقدَّرة للتغطية الكاملة حسب المساحة المكشوفة |
snow_and_ice |
0 | 1 | 10 أمتار | الاحتمال المقدَّر للتغطية الكاملة بالثلوج والجليد |
label |
0 | 8 | 10 أمتار | فهرس النطاق الذي يتضمّن أعلى احتمال مقدَّر |
جدول فئات التصنيفات
| القيمة | اللون | الوصف |
|---|---|---|
| 0 | #419bdf | ماء |
| 1 | #397d49 | أشجار |
| 2 | #88b053 | عشب |
| 3 | #7a87c6 | flooded_vegetation |
| 4 | #e49635 | المحاصيل |
| 5 | #dfc35a | shrub_and_scrub |
| 6 | #c4281b | بَنَى |
| 7 | #a59b8f | عارٍ |
| 8 | #b39fe1 | snow_and_ice |
خصائص الصور
خصائص الصور
| الاسم | النوع | الوصف |
|---|---|---|
| dynamicworld_algorithm_version | سلسلة | سلسلة الإصدار التي تحدّد بشكل فريد نموذج Dynamic World وعملية الاستنتاج المستخدَمة لإنشاء الصورة |
| qa_algorithm_version | سلسلة | سلسلة الإصدار التي تحدّد بشكل فريد عملية حجب السحب المستخدَمة لإنشاء الصورة |
بنود الاستخدام
بنود الاستخدام
هذه المجموعة من البيانات مرخّصة بموجب CC-BY 4.0 وتتطلّب الإشارة إلى المصدر على النحو التالي: "تم إنتاج مجموعة البيانات هذه لمشروع Dynamic World من قِبل Google بالشراكة مع "الجمعية الجغرافية الوطنية" و"معهد الموارد العالمية"."
تتضمّن بيانات معدَّلة من "كوبرنيكوس سنتينل" [من 2015 إلى الوقت الحالي]. يُرجى الاطّلاع على إشعار Sentinel Data القانوني.
الاقتباسات
Brown, C.F., Brumby, S.P., Guzder-Williams, B. et al. Dynamic World, Near real-time global 10 m land use land cover mapping. Sci Data 9, 251 (2022). doi:10.1038/s41597-022-01307-4
معرِّفات العناصر الرقمية (DOI)
الاستكشاف باستخدام Earth Engine
أداة تعديل الرموز (JavaScript)
// Construct a collection of corresponding Dynamic World and Sentinel-2 for
// inspection. Filter by region and date.
var START = ee.Date('2021-04-02');
var END = START.advance(1, 'day');

var colFilter = ee.Filter.and(
    ee.Filter.bounds(ee.Geometry.Point(20.6729, 52.4305)),
    ee.Filter.date(START, END));

var dwCol = ee.ImageCollection('GOOGLE/DYNAMICWORLD/V1').filter(colFilter);
var s2Col = ee.ImageCollection('COPERNICUS/S2_HARMONIZED');

// Link DW and S2 source images.
var linkedCol = dwCol.linkCollection(s2Col, s2Col.first().bandNames());

// Get example DW image with linked S2 image.
var linkedImg = ee.Image(linkedCol.first());

// Create a visualization that blends DW class label with probability.
// Define list pairs of DW LULC label and color.
var CLASS_NAMES = [
    'water', 'trees', 'grass', 'flooded_vegetation', 'crops',
    'shrub_and_scrub', 'built', 'bare', 'snow_and_ice'];

var VIS_PALETTE = [
    '419bdf', '397d49', '88b053', '7a87c6', 'e49635', 'dfc35a', 'c4281b',
    'a59b8f', 'b39fe1'];

// Create an RGB image of the label (most likely class) on [0, 1].
var dwRgb = linkedImg
    .select('label')
    .visualize({min: 0, max: 8, palette: VIS_PALETTE})
    .divide(255);

// Get the most likely class probability.
var top1Prob = linkedImg.select(CLASS_NAMES).reduce(ee.Reducer.max());

// Create a hillshade of the most likely class probability on [0, 1];
var top1ProbHillshade =
    ee.Terrain.hillshade(top1Prob.multiply(100))
    .divide(255);

// Combine the RGB image with the hillshade.
var dwRgbHillshade = dwRgb.multiply(top1ProbHillshade);

// Display the Dynamic World visualization with the source Sentinel-2 image.
Map.setCenter(20.6729, 52.4305, 12);
Map.addLayer(
    linkedImg, {min: 0, max: 3000, bands: ['B4', 'B3', 'B2']}, 'Sentinel-2 L1C');
Map.addLayer(
    dwRgbHillshade, {min: 0, max: 0.65}, 'Dynamic World V1 - label hillshade');
import ee
import geemap.core as geemap
Colab (Python)
# Construct a collection of corresponding Dynamic World and Sentinel-2 for
# inspection. Filter by region and date.
START = ee.Date('2021-04-02')
END = START.advance(1, 'day')

col_filter = ee.Filter.And(
    ee.Filter.bounds(ee.Geometry.Point(20.6729, 52.4305)),
    ee.Filter.date(START, END),
)

dw_col = ee.ImageCollection('GOOGLE/DYNAMICWORLD/V1').filter(col_filter)
s2_col = ee.ImageCollection('COPERNICUS/S2_HARMONIZED');

# Link DW and S2 source images.
linked_col = dw_col.linkCollection(s2_col, s2_col.first().bandNames());

# Get example DW image with linked S2 image.
linked_image = ee.Image(linked_col.first())

# Create a visualization that blends DW class label with probability.
# Define list pairs of DW LULC label and color.
CLASS_NAMES = [
    'water',
    'trees',
    'grass',
    'flooded_vegetation',
    'crops',
    'shrub_and_scrub',
    'built',
    'bare',
    'snow_and_ice',
]

VIS_PALETTE = [
    '419bdf',
    '397d49',
    '88b053',
    '7a87c6',
    'e49635',
    'dfc35a',
    'c4281b',
    'a59b8f',
    'b39fe1',
]

# Create an RGB image of the label (most likely class) on [0, 1].
dw_rgb = (
    linked_image.select('label')
    .visualize(min=0, max=8, palette=VIS_PALETTE)
    .divide(255)
)

# Get the most likely class probability.
top1_prob = linked_image.select(CLASS_NAMES).reduce(ee.Reducer.max())

# Create a hillshade of the most likely class probability on [0, 1]
top1_prob_hillshade = ee.Terrain.hillshade(top1_prob.multiply(100)).divide(255)

# Combine the RGB image with the hillshade.
dw_rgb_hillshade = dw_rgb.multiply(top1_prob_hillshade)

# Display the Dynamic World visualization with the source Sentinel-2 image.
m = geemap.Map()
m.set_center(20.6729, 52.4305, 12)
m.add_layer(
    linked_image,
    {'min': 0, 'max': 3000, 'bands': ['B4', 'B3', 'B2']},
    'Sentinel-2 L1C',
)
m.add_layer(
    dw_rgb_hillshade,
    {'min': 0, 'max': 0.65},
    'Dynamic World V1 - label hillshade',
)
m