
- Phạm vi cung cấp tập dữ liệu
- 2000-11-01T00:00:00Z–2026-10-21T00:00:00Z
- Nhà sản xuất tập dữ liệu
- NASA / LANCE / EOSDIS
- Tần suất
- 1 ngày
- Thẻ
Mô tả
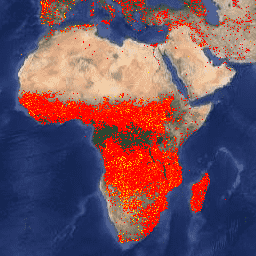
Phiên bản Earth Engine của tập dữ liệu Hệ thống thông tin về cháy rừng để quản lý tài nguyên (FIRMS) chứa sản phẩm phát hiện cháy rừng LANCE ở dạng được tạo điểm ảnh. Các vị trí cháy đang hoạt động gần như theo thời gian thực (NRT) được LANCE xử lý bằng sản phẩm MODIS MOD14/MYD14 Fire and Thermal Anomalies tiêu chuẩn. Mỗi vị trí đám cháy đang hoạt động đại diện cho tâm của một pixel 1 km được thuật toán gắn cờ là có chứa một hoặc nhiều đám cháy trong pixel đó. Dữ liệu được chuyển đổi thành điểm ảnh như sau: đối với mỗi điểm cháy đang hoạt động trong FIRMS, một hộp giới hạn (BB) 1 km được xác định; các điểm ảnh trong phép chiếu hình sin MODIS giao nhau với BB của FIRMS được xác định; nếu nhiều BB của FIRMS giao nhau với cùng một điểm ảnh, thì BB có độ tin cậy cao hơn sẽ được giữ lại; trong trường hợp bằng nhau, BB sáng hơn sẽ được giữ lại.
Dữ liệu trong tập dữ liệu gần như theo thời gian thực không được coi là có chất lượng khoa học.
Bạn có thể xem thêm thông tin tại đây.
LƯU Ý: Bạn cũng có thể xem các tập dữ liệu VIIRS FIRMS của NOAA20 và SUOMI:
Băng tần
Băng tần
Kích thước pixel: 1.000 mét (tất cả các dải tần)
| Tên | Đơn vị | Tối thiểu | Tối đa | Kích thước pixel | Mô tả |
|---|---|---|---|---|---|
T21 |
nghìn | 300* | 509,29* | 1.000 mét | Nhiệt độ độ sáng của một điểm ảnh cháy sử dụng kênh MODIS 21/22. |
confidence |
% | 0 | 100 | 1.000 mét | Mức độ tin cậy của kết quả phát hiện nhằm giúp người dùng đánh giá chất lượng của từng pixel đám cháy đang hoạt động. Mức độ tin cậy ước tính nằm trong khoảng từ 0% đến 100% cho tất cả pixel đám cháy trong mặt nạ đám cháy. Trường độ tin cậy nên được sử dụng một cách thận trọng; có khả năng là nó sẽ thay đổi về ý nghĩa ở các khu vực khác nhau trên thế giới. |
line_number |
1* | 35302* | 1.000 mét | Số dòng trong tệp CSV FIRMS mà pixel bắt nguồn từ đó. |
Điều khoản sử dụng
Điều khoản sử dụng
NASA thúc đẩy việc chia sẻ đầy đủ và công khai tất cả dữ liệu với cộng đồng nghiên cứu và ứng dụng, ngành tư nhân, giới học thuật và công chúng. Đọc Chính sách về dữ liệu và thông tin của NASA.
Nếu bạn cung cấp dữ liệu của Land, Atmosphere Near real-time Capability for EOS (LANCE) / Fire Information for Resource Management System (FIRMS) cho bên thứ ba, hãy làm theo các nguyên tắc trên trang web LANCE Citation, Acknowledgements, and Disclaimer (Trích dẫn, xác nhận và tuyên bố từ chối trách nhiệm của LANCE) và sao chép hoặc cung cấp đường liên kết đến tuyên bố từ chối trách nhiệm.
Trích dẫn
MODIS Collection 6 NRT Hotspot / Active Fire Detections MCD14DL. Có trên mạng tại https://earthdata.nasa.gov/firms. doi:10.5067/FIRMS/MODIS/MCD14DL.NRT.006
Khám phá bằng Earth Engine
Trình soạn thảo mã (JavaScript)
var dataset = ee.ImageCollection('FIRMS').filter(
    ee.Filter.date('2018-08-01', '2018-08-10'));
var fires = dataset.select('T21');
var firesVis = {
  min: 325.0,
  max: 400.0,
  palette: ['red', 'orange', 'yellow'],
};
Map.setCenter(-119.086, 47.295, 6);
Map.addLayer(fires, firesVis, 'Fires');
import ee
import geemap.core as geemap
Colab (Python)
dataset = ee.ImageCollection('FIRMS').filter(
    ee.Filter.date('2018-08-01', '2018-08-10')
)

fires = dataset.select('T21')

fires_vis = {'min': 325.0, 'max': 400.0, 'palette': ['red', 'orange', 'yellow']}

m = geemap.Map()
m.set_center(-119.086, 47.295, 6)
m.add_layer(fires, fires_vis, 'Fires')
m