
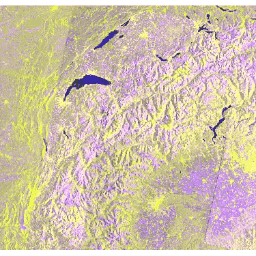
- مدى توفّر مجموعة البيانات
- 2014-10-03T00:00:00Z–2026-10-13T02:17:11Z
- Dataset Producer
- الاتحاد الأوروبي/وكالة الفضاء الأوروبية/برنامج Copernicus
- الفاصل الزمني للتحديث
- 6 أيام
- العلامات
الوصف
توفّر مهمة Sentinel-1 بيانات من جهاز رادار ذي فتحة تركيبية (SAR) مزوّد باستقطاب مزدوج، يعمل في النطاق C وعلى تردد 5.405 غيغاهرتز (النطاق C). تتضمّن هذه المجموعة مشاهد المستوى 1 للرصد على سطح الأرض التي تمت معالجتها باستخدام Sentinel-1 Toolbox لإنشاء منتج تمت معايرته وتصحيحه جغرافيًا. ويتم تعديل المجموعة يوميًا. وتُنقل مواد العرض الجديدة في غضون يومَين من توفّرها.
تحتوي هذه المجموعة على جميع مَشاهد الرصد على سطح الأرض. تتضمّن كل صورة مشهدًا بدرجة واحدة من 3 درجات دقة (10 أو 25 أو 40 مترًا)، و4 مجموعات من النطاقات (تتوافق مع استقطاب المشهد)، و3 أوضاع للأدوات. من المرجّح أنّ استخدام المجموعة في سياق فسيفسائي سيتطلّب فلترة البيانات لتصبح مجموعة متجانسة من النطاقات والمعلَمات. يمكنك الاطّلاع على هذه المقالة لمعرفة تفاصيل حول استخدامات عملية الجمع والمعالجة المسبقة. يحتوي كل مشهد على نطاق استقطاب واحد أو نطاقَين من أصل 4 نطاقات استقطاب محتملة، وذلك حسب إعدادات الاستقطاب في الجهاز. المجموعات المحتمَلة هي VV أحادي النطاق وHH أحادي النطاق وVV+VH مزدوج النطاق وHH+HV مزدوج النطاق:
- VV: استقطاب أحادي، إرسال عمودي/استقبال عمودي
- HH: استقطاب أحادي مشترك، إرسال أفقي/استقبال أفقي
- VV + VH: استقطاب متقاطع بنطاق مزدوج، إرسال عمودي/استقبال أفقي
- HH + HV: استقطاب متقاطع ثنائي النطاق، إرسال أفقي/استقبال عمودي
يتضمّن كل مشهد أيضًا نطاقًا إضافيًا باسم "الزاوية" يحتوي على زاوية السقوط التقريبية من القطع الناقص بالدرجات في كل نقطة. يتم إنشاء هذا النطاق من خلال استيفاء السمة "incidenceAngle" الخاصة بالحقل الشبكي "geolocationGridPoint" المقدَّم مع كل مادة عرض.
تمت معالجة كل مشهد مسبقًا باستخدام Sentinel-1 Toolbox باتّباع الخطوات التالية:
- إزالة الضوضاء الحرارية
- المعايرة الإشعاعية
- تصحيح التضاريس باستخدام بيانات SRTM 30 أو ASTER DEM للمناطق التي تزيد فيها خطوط العرض عن 60 درجة، حيث لا تتوفّر بيانات SRTM ويتم تحويل القيم النهائية المصحّحة للتضاريس إلى ديسيبل باستخدام مقياس لوغاريتمي (10*log10(x)).
لمزيد من المعلومات حول خطوات المعالجة المسبقة هذه، يُرجى الرجوع إلى مقالة المعالجة المسبقة لبيانات Sentinel-1. للحصول على مزيد من النصائح حول استخدام صور Sentinel-1، يمكنك الاطّلاع على البرنامج التعليمي الذي أعدّه "غيدو لوموان" حول أساسيات رادار الفتحة التركيبية والبرنامج التعليمي الذي أعدّه "مورت كانتي" حول رصد التغييرات في رادار الفتحة التركيبية.
يتم احتساب هذه المجموعة أثناء التنفيذ. إذا أردت استخدام المجموعة الأساسية مع قيم الطاقة الأولية (التي يتم تعديلها بشكل أسرع)، يمكنك الاطّلاع على COPERNICUS/S1_GRD_FLOAT.
بالنسبة إلى المهتمين بإجراء المعالجة بأنفسهم، تتوفّر مشاهد S1 GRD غير المعالَجة، كما تم تنزيلها من وكالة الفضاء الأوروبية، في gs://earth-engine-public-requester-pays/sentinel1/GRD، بالإضافة إلى ملفات المدارات المقابلة (المُعاد إنشاؤها والدقيقة) في gs://earth-engine-public-requester-pays/sentinel1/AUX.
يتم أيضًا فهرسة البيانات التي لم تتم معالجتها في جدول BigQuery
earth-engine-public-data.geo_index.sentinel1_index. يحتوي كل صف في الجدول على معلومات حول منتج واحد من منتجات S1 GRD، بما في ذلك معرّف المنتج ومعرّف الحصول على البيانات ووقت الحصول على البيانات وحدود خطوط العرض والطول والمسار إلى بيانات المنتج في gs://earth-engine-public-requester-pays/sentinel1/GRD.
النطاقات
النطاقات
حجم البكسل: يختلف حسب الجهاز
| الاسم | الوحدات | الحد الأدنى | الحد الأقصى | حجم البكسل | الوصف |
|---|---|---|---|---|---|
HH |
ديسيبل | -50* | *1 | 10 أمتار | استقطاب أحادي مشترك، إرسال أفقي/استقبال أفقي |
HV |
ديسيبل | -50* | *1 | 10 أمتار | استقطاب متقاطع مزدوج النطاق، إرسال أفقي/استقبال عمودي |
VV |
ديسيبل | -50* | *1 | 10 أمتار | استقطاب أحادي، إرسال عمودي/استقبال عمودي |
VH |
ديسيبل | -50* | *1 | 10 أمتار | استقطاب متقاطع مزدوج النطاق، إرسال عمودي/استقبال أفقي |
angle |
درجة | 0* | 90* | 20,000 متر | زاوية السقوط التقريبية من القطع الناقص |
خصائص الصور
خصائص الصور
| الاسم | النوع | الوصف |
|---|---|---|
| GRD_Post_Processing_facility_country | سلسلة | اسم البلد الذي تقع فيه المنشأة يمكن ضبط هذا العنصر ضمن مرفق معالجة الأجهزة. |
| GRD_Post_Processing_facility_name | سلسلة | اسم المنشأة التي تم فيها تنفيذ خطوة المعالجة يمكن ضبط هذا العنصر ضمن مرفق معالجة الأجهزة. |
| GRD_Post_Processing_facility_organisation | سلسلة | تمثّل هذه السمة اسم المؤسسة المسؤولة عن المنشأة. يمكن ضبط هذا العنصر ضمن مرفق معالجة الأجهزة. |
| GRD_Post_Processing_facility_site | سلسلة | الموقع الجغرافي للمنشأة ويمكن ضبط هذا العنصر ضمن مرفق معالجة الأجهزة. |
| GRD_Post_Processing_software_name | سلسلة | اسم البرنامج |
| GRD_Post_Processing_software_version | سلسلة | تحديد إصدار البرنامج |
| GRD_Post_Processing_start | مزدوج | وقت بدء المعالجة |
| GRD_Post_Processing_stop | مزدوج | وقت إيقاف المعالجة |
| SLC_Processing_facility_country | سلسلة | اسم البلد الذي تقع فيه المنشأة يمكن ضبط هذا العنصر ضمن مرفق معالجة الأجهزة. |
| SLC_Processing_facility_name | سلسلة | اسم المنشأة التي تم فيها تنفيذ خطوة المعالجة يمكن ضبط هذا العنصر ضمن مرفق معالجة الأجهزة. |
| SLC_Processing_facility_organisation | سلسلة | تمثّل هذه السمة اسم المؤسسة المسؤولة عن المنشأة. يمكن ضبط هذا العنصر ضمن مرفق معالجة الأجهزة. |
| SLC_Processing_facility_site | سلسلة | الموقع الجغرافي للمنشأة يمكن ضبط هذا العنصر ضمن مرفق معالجة الأجهزة. |
| SLC_Processing_software_name | سلسلة | اسم البرنامج |
| SLC_Processing_software_version | سلسلة | تحديد إصدار البرنامج |
| SLC_Processing_start | مزدوج | وقت بدء المعالجة |
| SLC_Processing_stop | مزدوج | وقت إيقاف المعالجة |
| S1TBX_Calibration_Operator_version | سلسلة | إصدار أداة المعايرة في Sentinel-1 Toolbox |
| S1TBX_SAR_Processing_version | سلسلة | إصدار أداة معالجة بيانات رادار الفتحة التركيبية في Sentinel-1 Toolbox |
| SNAP_Graph_Processing_Framework_GPF_version | سلسلة | إصدار Sentinel Application Platform |
| startTimeANX | مزدوج | وقت بدء استشعار بيانات الإدخال بالنسبة إلى تقاطع العقدة الصاعدة. هذا هو عدد الوقت المنقضي منذ عبور العقدة الصاعدة في المدار [ملي ثانية]. |
| stopTimeANX | مزدوج | وقت إيقاف الاستشعار لبيانات الإدخال بالنسبة إلى تقاطع العقدة الصاعدة. هذا هو عدد الوقت المنقضي منذ عبور العقدة الصاعدة في المدار [ملي ثانية]. |
| nssdcIdentifier | سلسلة | يحدّد هذا الحقل المهمة بشكل فريد وفقًا للمعايير التي حدّدها "مركز البيانات العالمي لمعلومات الأقمار الصناعية" (WDC-SI)، والتي تتوفّر هنا. |
| familyName | سلسلة | الاسم الكامل للمهمة مثال: "SENTINEL-1" |
| platform_number | سلسلة | المعرّف الأبجدي الرقمي للمنصة ضمن المهمة |
| platformHeading | مزدوج | اتجاه المنصة بالنسبة إلى الشمال، بالدرجات |
| قياس حالة التطبيق | سلسلة | تمثّل هذه السمة المعلومات المتعلّقة بالأداة على المنصّة التي تمّ الحصول على البيانات منها. |
| instrumentMode | سلسلة | IW (المسح العريض التداخلي) أو SM (المسح الشريطي) أو EW (المسح العريض للغاية) تفاصيل المنتج |
| instrumentSwath | سلسلة | قائمة بالمسارات المضمّنة في المنتج تحتوي معظم المنتجات على مسار واحد فقط، باستثناء منتجات TOPS SLC التي تتضمّن 3 أو 5 مسارات. |
| orbitNumber_start | مزدوج | رقم المدار المطلق لأقدم خط ضمن بيانات الصورة |
| orbitNumber_stop | مزدوج | تمثّل هذه السمة رقم المدار المطلق لأحدث خط ضمن بيانات الصورة. |
| relativeOrbitNumber_start | مزدوج | تمثّل هذه السمة رقم المدار النسبي لأقدم خط ضمن بيانات الصورة. |
| relativeOrbitNumber_stop | مزدوج | تمثّل هذه السمة رقم المدار النسبي لأحدث خط ضمن بيانات الصورة. |
| cycleNumber | مزدوج | الرقم التسلسلي المطلق لدورة المهمة التي تنطبق عليها بيانات الصورة الأقدم. |
| phaseIdentifier | مزدوج | رقم تعريف مرحلة المهمة التي تنطبق عليها بيانات الصورة الأقدم |
| orbitProperties_pass | سلسلة | اتجاه المدار ("صاعد" أو "هابط") لأقدم بيانات صور في المنتج (بداية المنتج) |
| orbitProperties_ascendingNodeTime | مزدوج | وقت التوقيت العالمي المتفق عليه للعقدة الصاعدة في المدار يتوفّر هذا العنصر لجميع المنتجات باستثناء منتجات ASAR L2 OCN التي يتم إنشاؤها من مدخل ASAR L1. |
| resolution | سلسلة | "H" للإشارة إلى مستوى عالٍ أو "M" للإشارة إلى مستوى متوسط |
| resolution_meters | مزدوج | الدقة بالأمتار |
| instrumentConfigurationID | مزدوج | معرّف إعدادات الجهاز (معرّف قاعدة بيانات الرادار) لهذه البيانات |
| missionDataTakeID | مزدوج | المعرّف الفريد لعملية التقاط البيانات ضمن المهمة |
| transmitterReceiverPolarisation | STRING_LIST | استقطاب الإرسال/الاستقبال للبيانات هناك عنصر واحد لكل مجموعة Tx/Rx: ['VV'] أو ['HH'] أو ['VV', 'VH'] أو ['HH', 'HV']. |
| productClass | سلسلة | يجب إخراج فئة المنتج "A" للتعليقات التوضيحية أو "S" للمنتجات العادية. |
| productClassDescription | سلسلة | وصف نصي لفئة المنتج الناتج |
| productComposition | سلسلة | تمثّل هذه السمة نوع تركيبة المنتج: "فردي" أو "شريحة" أو "مجمّع". |
| productType | سلسلة | نوع المنتج (مستوى التصحيح) لهذا المنتج |
| productTimelinessCategory | سلسلة | يصف مدى سرعة المعالجة المطلوبة. أحد الخيارات التالية: NRT-10m أو NRT-1h أو NRT-3h أو Fast-24h أو Off-line أو Reprocessing |
| sliceProductFlag | سلسلة | تكون القيمة "صحيح" إذا كانت هذه شريحة من منتج أكبر، أو "خطأ" إذا كان هذا منتجًا كاملاً. |
| segmentStartTime | مزدوج | وقت بدء الاستشعار للشريحة التي ينتمي إليها هذا الجزء لا يظهر هذا الحقل إلا إذا كانت قيمة sliceProductFlag هي true. |
| sliceNumber | مزدوج | رقم الشريحة المطلق لهذه الشريحة بدءًا من 1. لا يظهر هذا الحقل إلا إذا كانت قيمة sliceProductFlag هي true. |
| totalSlices | مزدوج | إجمالي عدد الشرائح في مجموعة البيانات الكاملة لا يظهر هذا الحقل إلا إذا كانت قيمة sliceProductFlag هي true. |
بنود الاستخدام
بنود الاستخدام
يخضع استخدام بيانات Sentinel لأحكام وشروط بيانات كوبرنيكوس سنتينل.)
استكشاف العالم باستخدام Earth Engine
أداة تعديل الرموز (JavaScript)
var imgVV = ee.ImageCollection('COPERNICUS/S1_GRD')
        .filter(ee.Filter.listContains('transmitterReceiverPolarisation', 'VV'))
        .filter(ee.Filter.eq('instrumentMode', 'IW'))
        .select('VV')
        .map(function(image) {
          var edge = image.lt(-30.0);
          var maskedImage = image.mask().and(edge.not());
          return image.updateMask(maskedImage);
        });

var desc = imgVV.filter(ee.Filter.eq('orbitProperties_pass', 'DESCENDING'));
var asc = imgVV.filter(ee.Filter.eq('orbitProperties_pass', 'ASCENDING'));

var spring = ee.Filter.date('2015-03-01', '2015-04-20');
var lateSpring = ee.Filter.date('2015-04-21', '2015-06-10');
var summer = ee.Filter.date('2015-06-11', '2015-08-31');

var descChange = ee.Image.cat(
        desc.filter(spring).mean(),
        desc.filter(lateSpring).mean(),
        desc.filter(summer).mean());

var ascChange = ee.Image.cat(
        asc.filter(spring).mean(),
        asc.filter(lateSpring).mean(),
        asc.filter(summer).mean());

Map.setCenter(5.2013, 47.3277, 12);
Map.addLayer(ascChange, {min: -25, max: 5}, 'Multi-T Mean ASC', true);
Map.addLayer(descChange, {min: -25, max: 5}, 'Multi-T Mean DESC', true);
import ee
import geemap.core as geemap
Colab (Python)
def mask_edge(image):
  edge = image.lt(-30.0)
  masked_image = image.mask().And(edge.Not())
  return image.updateMask(masked_image)


img_vv = (
    ee.ImageCollection('COPERNICUS/S1_GRD')
    .filter(ee.Filter.listContains('transmitterReceiverPolarisation', 'VV'))
    .filter(ee.Filter.eq('instrumentMode', 'IW'))
    .select('VV')
    .map(mask_edge)
)

desc = img_vv.filter(ee.Filter.eq('orbitProperties_pass', 'DESCENDING'))
asc = img_vv.filter(ee.Filter.eq('orbitProperties_pass', 'ASCENDING'))

spring = ee.Filter.date('2015-03-01', '2015-04-20')
late_spring = ee.Filter.date('2015-04-21', '2015-06-10')
summer = ee.Filter.date('2015-06-11', '2015-08-31')

desc_change = ee.Image.cat(
    desc.filter(spring).mean(),
    desc.filter(late_spring).mean(),
    desc.filter(summer).mean(),
)

asc_change = ee.Image.cat(
    asc.filter(spring).mean(),
    asc.filter(late_spring).mean(),
    asc.filter(summer).mean(),
)

m = geemap.Map()
m.set_center(5.2013, 47.3277, 12)
m.add_layer(asc_change, {'min': -25, 'max': 5}, 'Multi-T Mean ASC', True)
m.add_layer(desc_change, {'min': -25, 'max': 5}, 'Multi-T Mean DESC', True)
m